Engineering
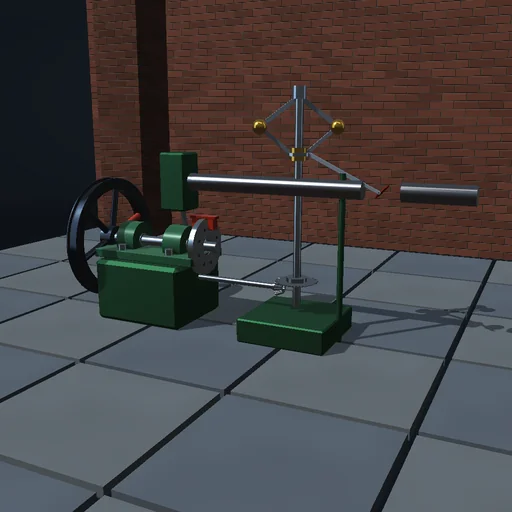
Відцентровий регулятор
Навантажте двигун із регулятором і дивіться, як кулі опускаються, муфта іде вниз і дросель відкривається, доки швидкість не встановиться трохи нижче заданої — це статизм; підніміть підсилення, щоб почалося рискання, додайте запізнення, щоб воно посилилося, або від'єднайте тягу й побачте, як двигун без регулятора сповільнюється під тим самим навантаженням.
Що відбувається
Регулятор Портера на стаціонарному двигуні: дві кулі масою m на важелях довжиною l, муфта масою M між ними, що обертаються конічною парою зі швидкістю 0,4 від швидкости двигуна. Важелі підкоряються своїй лагранжевій динаміці й спочивають під кутом Портера cos θ = (m + M)·g/(m·ω_g²·l). Муфта рухає дросель із підсиленням K відносно опорного кута, з насиченням на закритті та повному відкритті; момент двигуна слідує за дроселем через запізнення першого порядку; швидкість відповідає на момент, навантаження й тертя з інерцією важкого маховика. Стрибок навантаження знижує швидкість, доки регулятор не відкриє дросель достатньо — статизм; велике підсилення з великим запізненням рискає. RK4 з кроком 1 мс.
Що спробувати
Збільште навантаження стрибком і дивіться, як кулі опускаються й дросель відкривається; прочитайте статизм. Потім підіймайте підсилення й запізнення, доки двигун не почне рискати, або від'єднайте тягу й дивіться, як він сповільнюється.
Модель та її обмеження
Рівні важелі та ланки, муфта без тертя на шпинделі, лінійний закон дроселя з насиченням і одним запізненням, момент двигуна пропорційний дроселю. Навчальний регулятор, не налаштоване керування двигуном.
Рівняння модуля
Рівняння
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω