Engineering
Regulator odśrodkowy
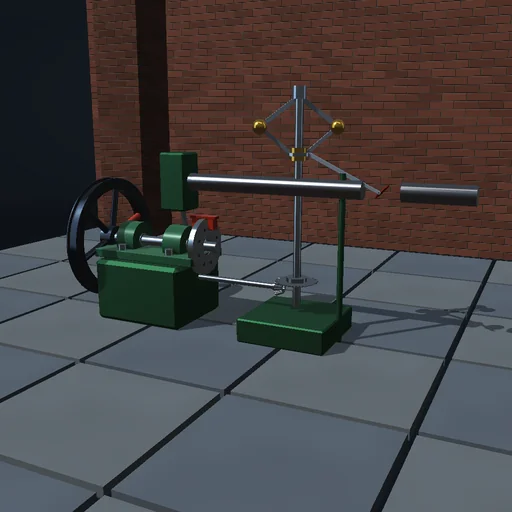
Obciąż silnik z regulatorem i patrz, jak kule opadają, tuleja schodzi, a przepustnica otwiera się, aż prędkość ustali się tuż poniżej zadanej — to statyzm; podnieś wzmocnienie, by zaczęło się myszkowanie, dodaj opóźnienie, by się pogorszyło, albo odłącz cięgło i zobacz, jak nieregulowany silnik zwalnia pod tym samym obciążeniem.
Co się dzieje
Regulator Portera na silniku stacjonarnym: dwie kule o masie m na ramionach długości l, tuleja o masie M między nimi, napędzane parą stożkową z prędkością 0,4 prędkości silnika. Ramiona podlegają swojej dynamice Lagrange'a i spoczywają pod kątem Portera cos θ = (m + M)·g/(m·ω_g²·l). Tuleja porusza przepustnicą ze wzmocnieniem K względem kąta odniesienia, z nasyceniem na zamknięciu i pełnym otwarciu; moment silnika podąża za przepustnicą przez opóźnienie pierwszego rzędu; prędkość odpowiada na moment, obciążenie i tarcie z bezwładnością ciężkiego koła zamachowego. Skok obciążenia obniża prędkość, aż regulator otworzy przepustnicę dostatecznie — statyzm; duże wzmocnienie z dużym opóźnieniem myszkuje. RK4 z krokiem 1 ms.
Co wypróbować
Zwiększ obciążenie skokiem i patrz, jak kule opadają, a przepustnica się otwiera; odczytaj statyzm. Potem podnoś wzmocnienie i opóźnienie, aż silnik zacznie myszkować, albo odłącz cięgło i patrz, jak zwalnia.
Model i jego ograniczenia
Równe ramiona i łączniki, tuleja bez tarcia na wrzecionie, liniowe prawo przepustnicy z nasyceniem i jednym opóźnieniem, moment silnika proporcjonalny do przepustnicy. Regulator dydaktyczny, nie nastrojone sterowanie silnikiem.
Równania modułu
Równania
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω