Engineering
Regulador centrífugo
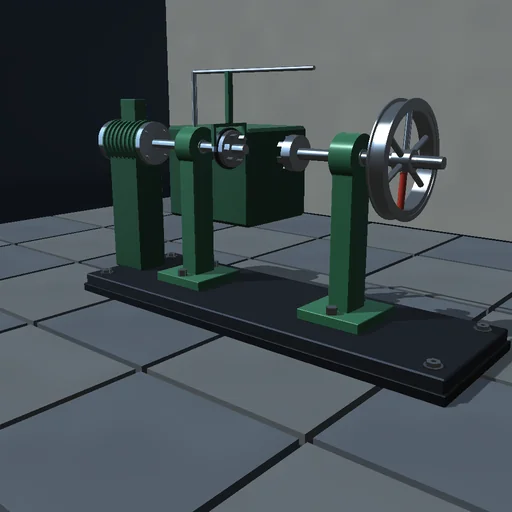
Cargue un motor con regulador y vea las bolas bajar, el manguito descender y la mariposa abrirse hasta que la velocidad se asienta un poco por debajo de la consigna — el estatismo; suba la ganancia hasta que oscile, añada retardo para empeorarlo, o desacople el varillaje y vea el motor sin regular hundirse bajo la misma carga.
Qué ocurre
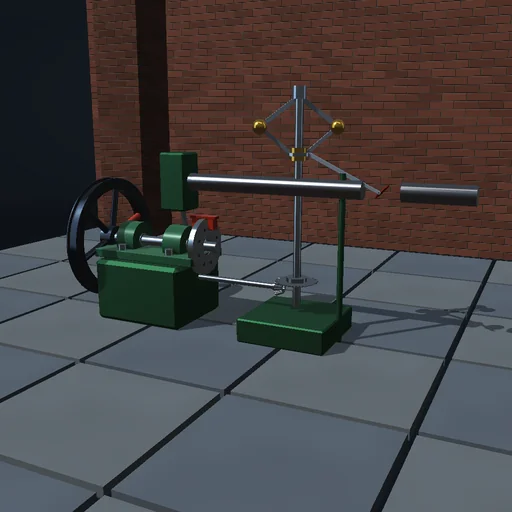
Un regulador de Porter en un motor estacionario: dos bolas de masa m en brazos de longitud l, un manguito de masa M entre ellas, movidos por un par de engranajes cónicos a 0,4 de la velocidad del motor. Los brazos siguen su dinámica de Lagrange y reposan en el ángulo de Porter cos θ = (m + M)·g/(m·ω_g²·l). El manguito mueve la mariposa con ganancia K respecto a un ángulo de referencia, saturada en cerrada y en plena apertura; el par del motor sigue a la mariposa por un retardo de primer orden; la velocidad responde al par, la carga y el rozamiento con la inercia de un volante pesado. Un escalón de carga baja la velocidad hasta que el regulador abre bastante la mariposa — el estatismo; mucha ganancia con mucho retardo oscila. RK4 a 1 ms.
Qué probar
Suba la carga de golpe y vea las bolas bajar y la mariposa abrirse; lea el estatismo. Luego suba ganancia y retardo hasta que el motor oscile, o desacople el varillaje y véalo hundirse.
El modelo y sus límites
Brazos y bieletas iguales, manguito sin rozamiento en el husillo, ley de mariposa lineal saturada con un solo retardo, par del motor proporcional a la mariposa. Regulador didáctico, no una regulación de motor ajustada.
Ecuaciones del módulo
Ecuaciones
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω