Engineering
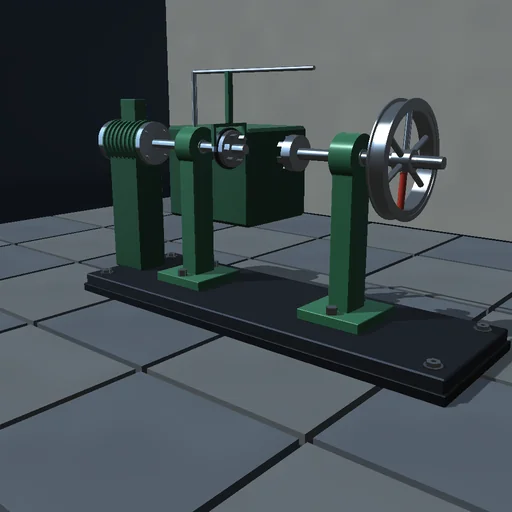
Центробежный регулятор
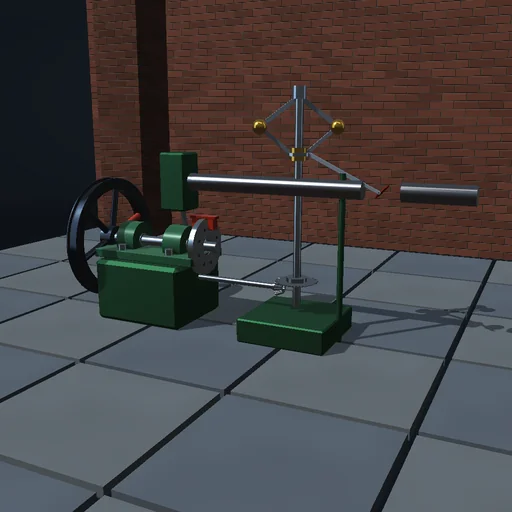
Нагрузите двигатель с регулятором и смотрите, как шары опускаются, муфта идёт вниз и дроссель открывается, пока скорость не установится чуть ниже заданной — это статизм; поднимите усиление, чтобы началось рыскание, добавьте запаздывание, чтобы оно усилилось, или отключите тягу и увидьте, как двигатель без регулятора замедляется под той же нагрузкой.
Что происходит
Регулятор Портера на стационарном двигателе: два шара массой m на рычагах длиной l, муфта массой M между ними, вращаемые конической пары со скоростью 0,4 от скорости двигателя. Рычаги подчиняются своей лагранжевой динамике и покоятся под углом Портера cos θ = (m + M)·g/(m·ω_g²·l). Муфта двигает дроссель с усилением K относительно опорного угла, с насыщением на закрытии и полном открытии; момент двигателя следует за дросселем через запаздывание первого порядка; скорость отвечает на момент, нагрузку и трение с инерцией тяжёлого маховика. Скачок нагрузки снижает скорость, пока регулятор не откроет дроссель достаточно — статизм; большое усиление с большим запаздыванием рыщет. RK4 с шагом 1 мс.
Что попробовать
Увеличьте нагрузку скачком и смотрите, как шары опускаются и дроссель открывается; прочтите статизм. Затем поднимайте усиление и запаздывание, пока двигатель не начнёт рыскать, или отключите тягу и смотрите, как он замедляется.
Модель и её ограничения
Равные рычаги и звенья, муфта без трения на шпинделе, линейный закон дросселя с насыщением и одним запаздыванием, момент двигателя пропорционален дросселю. Учебный регулятор, не настроенное управление двигателем.
Уравнения модуля
Уравнения
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω