Engineering
Régulateur à boules
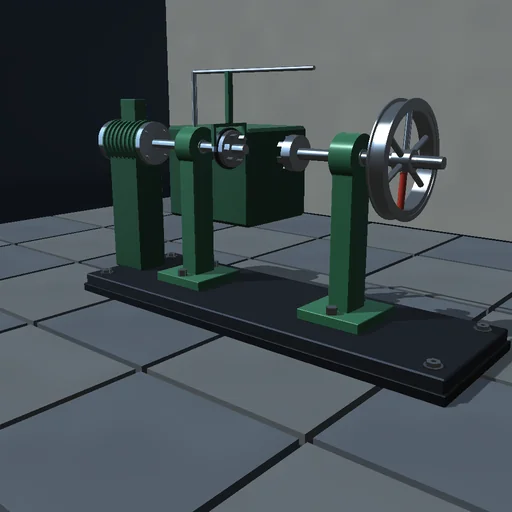
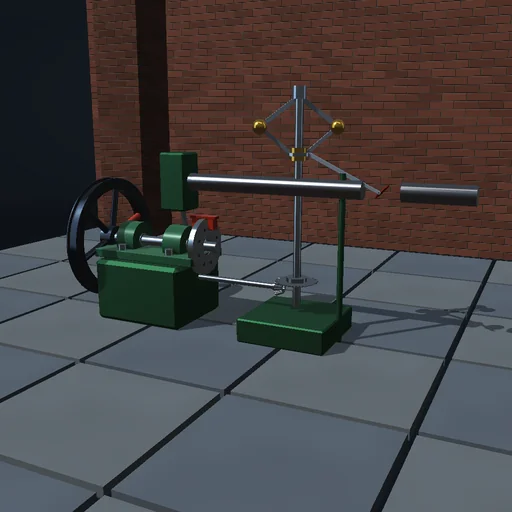
Chargez un moteur à régulateur et regardez les boules descendre, le manchon s'abaisser et le papillon s'ouvrir jusqu'à ce que la vitesse se stabilise un peu sous la consigne — le statisme ; montez le gain pour le faire pomper, ajoutez du retard pour aggraver, ou débrayez la tringlerie et voyez le moteur non régulé s'affaisser sous la même charge.
Ce qui se passe
Un régulateur de Porter sur un moteur fixe : deux boules de masse m sur des bras de longueur l, un manchon de masse M entre elles, entraînés par un couple conique à 0,4 fois la vitesse du moteur. Les bras suivent leur dynamique de Lagrange et reposent à l'angle de Porter cos θ = (m + M)·g/(m·ω_g²·l). Le manchon déplace le papillon avec un gain K autour d'un angle de référence, saturé à fermé et à pleine ouverture ; le couple moteur suit le papillon par un retard du premier ordre ; la vitesse répond au couple, à la charge et au frottement avec l'inertie d'un lourd volant. Un échelon de charge abaisse la vitesse jusqu'à ce que le régulateur ouvre assez le papillon — le statisme ; un gain élevé avec un grand retard pompe. RK4 à 1 ms.
À essayer
Augmentez la charge d'un coup et regardez les boules descendre et le papillon s'ouvrir ; lisez le statisme. Puis montez le gain et le retard jusqu'à ce que le moteur pompe, ou débrayez la tringlerie et regardez-le s'affaisser.
Le modèle et ses limites
Bras et biellettes égaux, manchon sans frottement sur la broche, loi de papillon linéaire saturée avec un seul retard, couple moteur proportionnel au papillon. Régulateur pédagogique, pas une régulation moteur réglée.
Équations du module
Équations
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω