Engineering
Fliehkraftregler
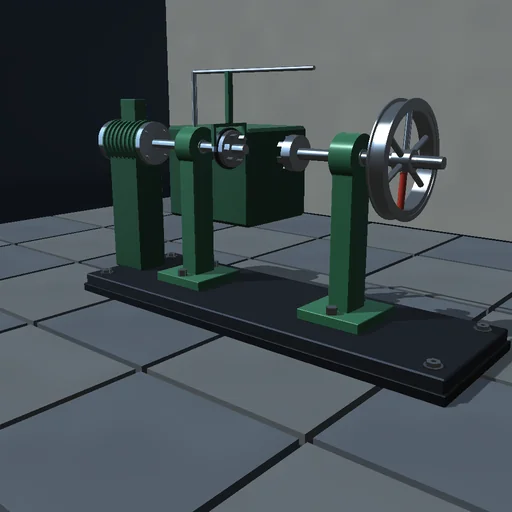
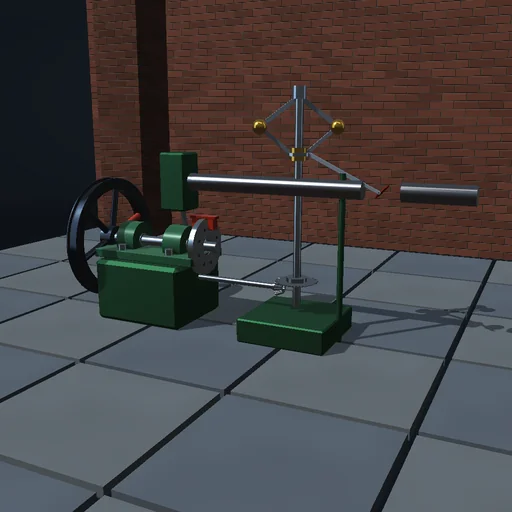
Belasten Sie einen Motor mit Fliehkraftregler und sehen Sie, wie die Kugeln sinken, die Muffe fällt und die Drossel öffnet, bis die Drehzahl knapp unter dem Sollwert einrastet — der Statismus; erhöhen Sie die Verstärkung, bis es pendelt, fügen Sie Verzögerung hinzu, damit es schlimmer wird, oder trennen Sie das Gestänge und sehen Sie, wie der ungeregelte Motor unter derselben Last absinkt.
Was passiert
Ein Porter-Regler auf einem stationären Motor: zwei Kugeln der Masse m an Armen der Länge l, dazwischen eine Muffe der Masse M, über ein Kegelradpaar mit 0,4 der Motordrehzahl angetrieben. Die Arme folgen ihrer Lagrange-Dynamik und ruhen im Porter-Winkel cos θ = (m + M)·g/(m·ω_g²·l). Die Muffe bewegt die Drossel mit der Verstärkung K um einen Bezugswinkel, mit Sättigung bei geschlossen und ganz offen; das Motormoment folgt der Drossel über eine Verzögerung erster Ordnung; die Drehzahl antwortet auf Moment, Last und Reibung mit der Trägheit eines schweren Schwungrads. Ein Lastsprung senkt die Drehzahl, bis der Regler die Drossel weit genug öffnet — Statismus; hohe Verstärkung mit großer Verzögerung pendelt. RK4 mit 1 ms.
Zum Ausprobieren
Erhöhen Sie die Last sprunghaft und sehen Sie die Kugeln sinken und die Drossel öffnen; lesen Sie den Statismus ab. Dann erhöhen Sie Verstärkung und Verzögerung, bis der Motor pendelt, oder trennen das Gestänge und sehen ihn absinken.
Das Modell und seine Grenzen
Gleiche Arme und Glieder, reibungsfreie Muffe auf der Spindel, lineares Drosselgesetz mit Sättigung und einer Verzögerung, Motormoment proportional zur Drossel. Lehrregler, keine abgestimmte Motorregelung.
Gleichungen des Moduls
Gleichungen
(m·l² + 2M·l²·sin²θ)·θ″ = m·l²·ω_g²·sin θ·cos θ − (m + M)·g·l·sin θ − c·θ′ − 2M·l²·sin θ·cos θ·θ′²
cos θ_0 = (m + M)·g/(m·ω_g²·l),  ω_g = i·ω
u = u_0 + K·(θ_0 − θ),  τ·dT_e/dt = T_max·u − T_e
J·dω/dt = T_e − T_load − b·ω