Engineering
Pompa centrifuga
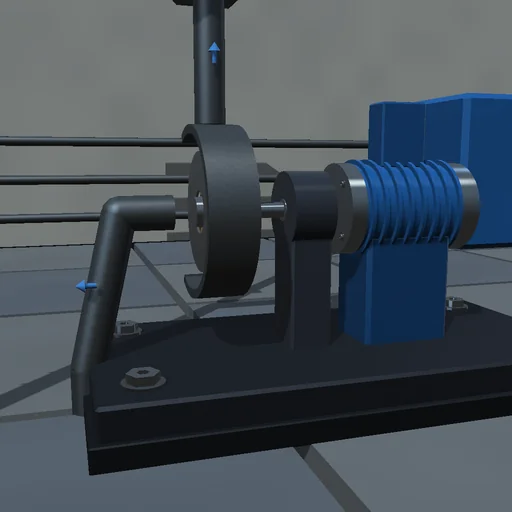
Fai mandare una pompa centrifuga in una tubazione che solleva l’acqua di dieci metri: la portata si stabilisce dove la curva della pompa H = K1 w^2 − K2 w Q − K3 Q|Q| incrocia la curva dell’impianto Hs + R Q|Q|, esattamente la radice della formula chiusa. Strozza la saracinesca e guarda il punto risalire la curva della pompa verso meno portata e più prevalenza; rallenta il motore e confronta con le leggi di affinità, che valgono solo senza prevalenza statica; scendi sotto la velocità la cui prevalenza a portata nulla eguaglia il dislivello e la portata si spegne. Il lavoro del motore è contabilizzato contro il sollevamento, le perdite di tubazione e interne, l’attrito della girante e l’energia cinetica di girante e acqua.
Cosa succede
Un motore porta una pompa centrifuga alla velocità impostata; l’acqua in una tubazione di 50 m e 0,01 m² accelera secondo dQ/dt = (g·A/L)·(H − H_sys) finché la prevalenza della pompa K_1·ω² − K_2·ω·Q − K_3·Q|Q| incontra la prevalenza statica più le perdite di tubazione e saracinesca, la radice chiusa delle due curve. La coppia idraulica è ρ·g·Q·(K_1·ω − K_2·Q), l’attrito della girante e una coppia costante sono le perdite d’albero, la resistenza della saracinesca cresce come 1/apertura². Ogni millisecondo contabilizza il lavoro del motore contro sollevamento, perdite ed energia cinetica di girante e acqua, così che il bilancio chiude a meno dell’arrotondamento; senza prevalenza statica i punti di lavoro di due velocità sono simili e le leggi di affinità sono esatte.
Da provare
Lascia che la portata si stabilisca e confrontala con l’intersezione delle formule; strozza la saracinesca e leggi la prevalenza salire; rallenta il motore con e senza prevalenza statica e verifica le leggi di affinità.
Il modello e i suoi limiti
Curve di pompa e impianto quadratiche, colonna d’acqua rigida in tubazione diritta, niente cavitazione né NPSH, un azionamento che mantiene la velocità impostata. Non è il dimensionamento di una pompa reale.
Equazioni del modulo
Equazioni
H = K_1·ω² − K_2·ω·Q − K_3·Q·|Q|,  H_sys = H_s + (R_p + R_v/x²)·Q·|Q|
dQ/dt = (g·A/L)·(H − H_sys),  T_h = ρ·g·Q·(K_1·ω − K_2·Q)
Q_2/Q_1 = ω_2/ω_1,  H_2/H_1 = (ω_2/ω_1)²  (H_s = 0)
W_motor = E_k + ρ·g·H_s·V + Q_pipe + Q_int + Q_fr