Engineering
Kreiselpumpe
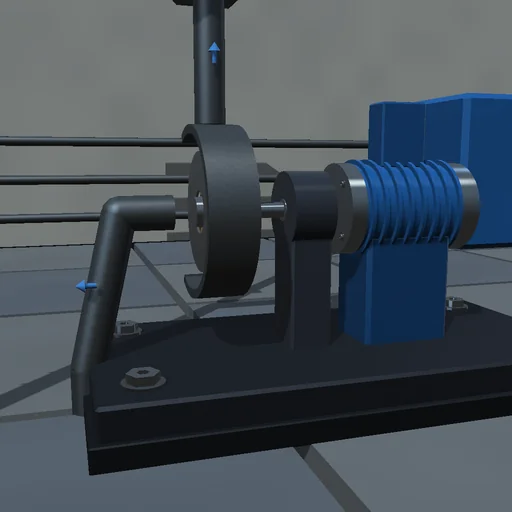
Lassen Sie eine Kreiselpumpe in eine Leitung fördern, die Wasser zehn Meter hebt: der Strom stellt sich dort ein, wo die Pumpenkennlinie H = K1 w^2 − K2 w Q − K3 Q|Q| die Anlagenkennlinie Hs + R Q|Q| schneidet, genau die Wurzel der geschlossenen Formel. Drosseln Sie den Schieber und sehen Sie den Punkt die Pumpenkennlinie hinauf zu weniger Strom und mehr Förderhöhe wandern; verlangsamen Sie den Motor und vergleichen Sie mit den Ähnlichkeitsgesetzen, die nur ohne statische Höhe gelten; fallen Sie unter die Drehzahl, deren Nullförderhöhe der Hubhöhe gleicht, und der Strom versiegt. Die Motorarbeit wird gegen Hub, Rohr- und innere Verluste, Radreibung und die kinetische Energie von Rad und Wasser verbucht.
Was passiert
Ein Motor fährt eine Kreiselpumpe auf ihre Solldrehzahl; das Wasser in einem 50 m langen Rohr von 0,01 m² beschleunigt nach dQ/dt = (g·A/L)·(H − H_sys), bis die Förderhöhe der Pumpe K_1·ω² − K_2·ω·Q − K_3·Q|Q| den statischen Hub samt Rohr- und Schieberverlusten trifft, die geschlossene Wurzel der beiden Kurven. Das hydraulische Moment ist ρ·g·Q·(K_1·ω − K_2·Q), Radreibung und ein konstantes Moment sind die Wellenverluste, der Widerstand des Schiebers wächst wie 1/Öffnung². Jede Millisekunde verbucht die Motorarbeit gegen Hub, Verluste und die kinetische Energie von Rad und Wasser, so dass die Bilanz bis auf Rundung schließt; ohne statische Höhe sind die Betriebspunkte zweier Drehzahlen ähnlich und die Ähnlichkeitsgesetze gelten exakt.
Zum Ausprobieren
Lassen Sie den Strom sich einstellen und vergleichen Sie ihn mit dem Schnittpunkt der Formeln; drosseln Sie den Schieber und lesen Sie die Höhe steigen; verlangsamen Sie den Motor mit und ohne statische Höhe und prüfen Sie die Ähnlichkeitsgesetze.
Das Modell und seine Grenzen
Quadratische Pumpen- und Anlagenkennlinie, starre Wassersäule im geraden Rohr, keine Kavitation oder NPSH, ein Antrieb, der die Solldrehzahl hält. Keine Auslegung einer realen Pumpe.
Gleichungen des Moduls
Gleichungen
H = K_1·ω² − K_2·ω·Q − K_3·Q·|Q|,  H_sys = H_s + (R_p + R_v/x²)·Q·|Q|
dQ/dt = (g·A/L)·(H − H_sys),  T_h = ρ·g·Q·(K_1·ω − K_2·Q)
Q_2/Q_1 = ω_2/ω_1,  H_2/H_1 = (ω_2/ω_1)²  (H_s = 0)
W_motor = E_k + ρ·g·H_s·V + Q_pipe + Q_int + Q_fr