Engineering
Pompe centrifuge
Faites refouler une pompe centrifuge dans une conduite qui élève l’eau de dix mètres : le débit s’établit là où la courbe de la pompe H = K1 w^2 − K2 w Q − K3 Q|Q| coupe la courbe du réseau Hs + R Q|Q|, exactement la racine de la formule fermée. Fermez la vanne et voyez le point remonter la courbe de la pompe vers moins de débit et plus de hauteur ; ralentissez le moteur et comparez aux lois de similitude, qui ne tiennent que sans hauteur statique ; descendez sous la vitesse dont la hauteur à débit nul égale la hauteur à vaincre et le débit s’éteint. Le travail du moteur est comptabilisé contre l’élévation, les pertes de conduite et internes, le frottement de la roue et l’énergie cinétique de la roue et de l’eau.
Ce qui se passe
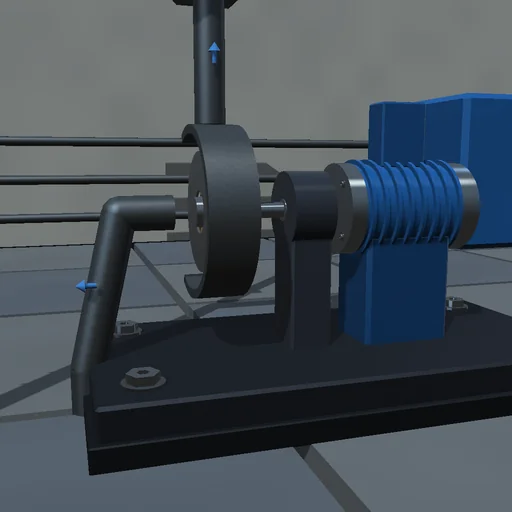
Un moteur amène une pompe centrifuge à sa vitesse de consigne ; l’eau d’une conduite de 50 m et 0,01 m² accélère selon dQ/dt = (g·A/L)·(H − H_sys) jusqu’à ce que la hauteur de la pompe K_1·ω² − K_2·ω·Q − K_3·Q|Q| rencontre la hauteur statique plus les pertes de conduite et de vanne, racine fermée des deux courbes. Le couple hydraulique vaut ρ·g·Q·(K_1·ω − K_2·Q), le frottement de la roue et un couple constant sont les pertes d’arbre, la résistance de la vanne croît comme 1/ouverture². Chaque milliseconde comptabilise le travail du moteur contre l’élévation, les pertes et l’énergie cinétique de la roue et de l’eau, de sorte que le bilan se boucle à l’arrondi près ; sans hauteur statique les points de fonctionnement de deux vitesses sont semblables et les lois de similitude sont exactes.
À essayer
Laissez le débit s’établir et comparez-le à l’intersection des formules ; fermez la vanne et lisez la hauteur monter ; ralentissez le moteur avec et sans hauteur statique et vérifiez les lois de similitude.
Le modèle et ses limites
Courbes de pompe et de réseau quadratiques, colonne d’eau rigide en conduite droite, pas de cavitation ni de NPSH, un entraînement qui tient la consigne. Ce n’est pas le dimensionnement d’une pompe réelle.
Équations du module
Équations
H = K_1·ω² − K_2·ω·Q − K_3·Q·|Q|,  H_sys = H_s + (R_p + R_v/x²)·Q·|Q|
dQ/dt = (g·A/L)·(H − H_sys),  T_h = ρ·g·Q·(K_1·ω − K_2·Q)
Q_2/Q_1 = ω_2/ω_1,  H_2/H_1 = (ω_2/ω_1)²  (H_s = 0)
W_motor = E_k + ρ·g·H_s·V + Q_pipe + Q_int + Q_fr