Engineering
Hydraulikmotor
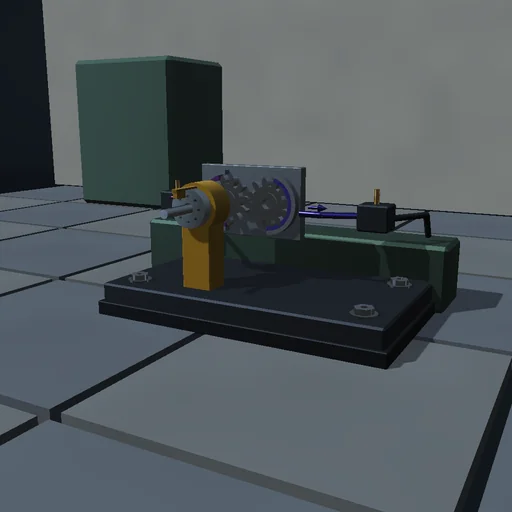
Speisen Sie einen Konstantmotor aus einer 150-bar-Leitung durch eine Zulaufblende und lassen Sie ihn durch eine zweite ablaufen: frei stellt er sich dort ein, wo die beiden Drosseln und die Reibung den Speisedruck aufbrauchen, die geschlossene Drehzahl dieser Bilanz. Belasten Sie die Bremse und lesen Sie die Druckdifferenz steigen, bis D dp / 2 pi Bremse plus Reibung trifft; belasten Sie über das Moment der Speisung und er bleibt stehen. Treiben Sie die Welle von außen und die Maschine wird zur Pumpe, die den Ablauf über den Zulauf hebt; treiben Sie schneller, als der Zulauf speisen kann, und die Zulaufleitung leert sich auf Dampfdruck, der Fehlbetrag als Kavitation verbucht. Speise- und Fremdarbeit werden gegen Drosselung, Leckagen, Wärme und gespeicherte Energie verbucht.
Was passiert
Ein Zahnradmotor von 50 cm³ je Umdrehung steht zwischen einer Zulaufleitung, die aus 150 bar durch eine Blende gespeist wird, und einer Ablaufleitung, die durch eine zweite abfließt. Die Kammern lassen D·ω/2π durch, das ideale Moment ist D·Δp/2π, Quer- und Gehäuseleckagen entlasten die Leitungen, Coulomb-Reibung hält einen Haftzustand, eine Bremse und ein Fremdmoment belasten die Welle. Ein symplektischer Teilschritt von 20 µs nimmt den Kammerstrom bei der Drehzahl der Schrittmitte und das Moment bei den Drücken der Schrittmitte, so dass hydraulische und mechanische Bilanz exakt übereinstimmen; verlangt eine durchgehende Last mehr, als die Zulaufblende speisen kann, leert sich die Zulaufleitung auf Dampfdruck und der Fehlbetrag wird als Kavitation verbucht.
Zum Ausprobieren
Lassen Sie den Motor frei laufen und vergleichen Sie mit der Formeldrehzahl; belasten Sie die Bremse bis zum Stillstand; treiben Sie dann die Welle von außen und sehen Sie ihn zur Pumpe werden, und stärker, bis der Zulauf kavitiert.
Das Modell und seine Grenzen
Konzentrierte Leitungen mit konstantem Kompressionsmodul, laminare Leckagen, turbulente Blenden, Dampf bei null Absolutdruck ohne Ausgasungsdynamik, starre Welle. Wirkungsgrade sind die dieser idealisierten Maschine.
Gleichungen des Moduls
Gleichungen
Q_m = D·ω/2π,  T_i = D·(p_in − p_out)/2π
Q_in = C_d·A_in·√(2(p_s − p_in)/ρ),  Q_out = C_d·A_out·√(2p_out/ρ)
J·dω/dt = T_i + T_ext − T_f·sgn ω − T_b·sgn ω − c·ω
p_s·Q_in + T_ext·ω = ΔE_k + ΔE_p + Q_in_loss + Q_out_loss + Q_leak + Q_cav + Q_heat