Engineering
Robot per l’ispezione dei tubi
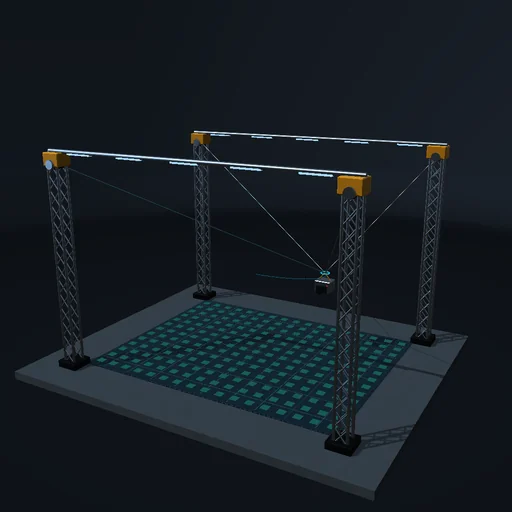
Guida un robot d’ispezione in una condotta buia e arrugginita alla luce del suo faro: tre coppie di ruote premute contro la parete gli danno una trazione mu N, il cavo ombelicale che si trascina dietro pesa di più a ogni metro sul fondo e a ogni metro di salita, e ogni curva ne moltiplica la tensione per il fattore dell’argano e^(mu theta). Guardalo salire la colonna montante, passare le curve e proseguire finché il cavo vince e le ruote slittano - pochi decimetri prima del punto di stallo della formula chiusa. Riduci il precarico finché non regge il proprio peso in salita, o dagli un cavo più scivoloso e arriva in fondo; il lavoro del motore è seguito in quota, cavo, rotolamento, strisciamento e slittamento.
Cosa succede
Un robot da 12 kg in una condotta da 0,5 m: tre coppie di ruote premute contro la parete con 260 N gli danno una trazione mu_w N = 156 N; un regolatore di velocità spinge le ruote fino ai 160 N del motore. Il percorso fa 25 m in piano, sale di 8 m, corre 40 m, curva due volte e fa altri 100 m. Dietro il robot la tensione del cavo cresce di mu_t w per metro sul fondo, di w per metro in salita e del fattore dell’argano e^(mu_t pi/2) in ogni curva. La gravità in salita, la resistenza al rotolamento e lo strisciamento delle gomme si sommano al cavo contro le ruote; dove superano la trazione le ruote slittano. Passi semi-impliciti di 10 ms; il lavoro del motore è seguito in quota, cavo, rotolamento, strisciamento e calore di slittamento.
Da provare
Fai entrare il robot e guarda la tensione del cavo crescere nelle curve; leggi dove si ferma rispetto al punto di stallo della formula; riduci il precarico finché non sale; dagli un cavo più scivoloso.
Il modello e i suoi limiti
Un robot rigido su un percorso fisso, attrito di Coulomb per ruote e cavo, legge dell’argano nelle curve, niente allungamento né impigliamento del cavo. La portata è quella di questo robot idealizzato.
Equazioni del modulo
Equazioni
F_traction = μ_w·N,  dT/ds = μ_t·w (level),  dT/ds = w (climb)
T_out = T_in·e^(μ_t·θ) in every bend
m·a = min(F_drive, μ_w·N) − T − m·g·sin α − c_r·N − c_s·v
W_motor = ΔE_p + ∫T ds + W_roll + W_slip + E_k