Engineering
Macchina volante ad ali battenti
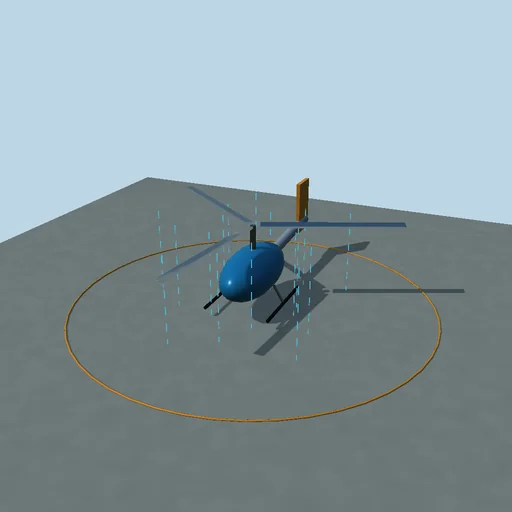
Fai volare un ornitottero radiocomandato sopra un prato estivo: una manovella fa battere due ali di tela di 1,2 m di apertura quattro volte al secondo e le torce mentre battono, e ogni striscia di ciascuna ala riceve portanza e resistenza dall’aria che incontra: la velocità di avanzamento più la propria velocità di battito. Torci l’ala a picchiare durante la battuta verso il basso e la portanza si inclina in avanti diventando spinta; lascia che la torsione ritardi di un quarto di battito e l’ala frena soltanto; togli la torsione e va in stallo. Sul banco di prova la bilancia mostra spinta, portanza e potenza del motore mediate sul ciclo, e il rendimento raggiunge il massimo a un numero di Strouhal f·A/U vicino a 0,34, dentro la fascia 0,2-0,4 in cui gli uccelli volano in crociera. In volo libero l’autopilota mantiene la quota con l’equilibratore; aggiungi un carico di 50 g e la quota cala, con 100 g la macchina finisce sul prato a meno che non batta più in fretta. Ogni joule del motore va nell’aria, nella quota e nella velocità.

Cosa succede
Un ornitottero da 0,32 kg (inerzia di beccheggio 0,006 kg·m²) con due semiali rettangolari di tela, b = 0.6 m per c = 0.25 m, incernierate sull’asse della fusoliera 1 cm davanti al baricentro. La manovella le fa battere secondo φ = φ0·sin S, S’ = 2πf, φ0 = 25°, e torce ogni striscia di (r/b)·Θ·cos(S − ψ), Θ = 40° all’estremità, così che con ψ = 0 l’ala è a picchiare durante la battuta verso il basso. Ognuna delle 12 strisce per ala incontra l’aria con la propria velocità, quella della fusoliera, della velocità di beccheggio e del battito r·dφ/dt, e il suo angolo d’attacco α = 4° + torsione − atan2(v_n, v_x) dà C_L = σ·4.4·α + (1 − σ)·sin 2α e C_D = 0.03 + 0.083·C_L² + (1 − σ)·2·sin²α, σ = 1/(1 + (α/0.24)^8): flusso attaccato raccordato con una lastra piana oltre lo stallo. Un piano di coda da 0,05 m² posto 0,45 m dietro (pendenza 3,3) porta l’equilibratore; il mantenimento di quota aggiunge 0,02 rad per metro sotto i 6 m e 0,06 rad per m/s di discesa, entro ±20°; area di resistenza della fusoliera 0,004 m². Le forze sono tenute costanti su sottopassi di al massimo 1 ms, tagliati esattamente alla fine di ogni battito e al contatto con il suolo, con velocità di Euler e posizioni a trapezi, così che il lavoro del motore −Σ f_n·r·Δφ è uguale al lavoro dell’aria più l’energia cinetica e potenziale (più il lavoro del banco T·U·t) a meno dell’arrotondamento. Sul banco la cellula è tenuta in un vento costante e la bilancia dà le medie del ciclo. Formule chiuse: St = f·2b·sin φ0/U; la potenza ideale della teoria della quantità di moto 2W²/(ρ·U·π·(2b)²); la spinta lineare a piccola ampiezza ρ·U·c·a·(b³/6)·φ0·ω·(φ0·ω/U − Θ·cos ψ/b) meno la resistenza media; l’assetto di planata a motore spento dall’equilibrio dei momenti.
Da provare
Sul banco ruota il ritardo della torsione: la spinta è positiva solo entro circa ±45° dalla posizione a picchiare durante la battuta verso il basso; togli la torsione e l’ala stalla, dalle 60° e gira come un mulino a vento; fai scorrere la frequenza e guarda il massimo del rendimento dentro la fascia di Strouhal 0,2–0,4. In volo aggiungi 50 g e poi 100 g di carico e batti più in fretta per portarlo; ferma il motore per planare.
Il modello e i suoi limiti
Strisce quasi stazionarie con curve CL e CD didattiche esplicite: niente massa aggiunta, niente induzione della scia né ritardo di Wagner, niente vortice di bordo d’attacco, niente stallo dinamico, niente elasticità della membrana; la torsione è una cinematica prescritta, le ali sono prive di massa e l’aria è calma. Il volo è solo longitudinale (distanza, quota, beccheggio) ed è disegnato lungo un cerchio intorno al pilota senza modellare la virata. I numeri appartengono a questa macchina idealizzata, non a un ornitottero reale.
Equazioni del modulo
Equazioni
α = i + (r/b)·Θ·cos(S − ψ) − atan2(v_n, v_x),  v_n = w·cos φ + r·dφ/dt,  φ = φ0·sin S
dF = ½·ρ·|v|²·c·dr·(C_L·e_L − C_D·e_v),  C_L = σ·a·α + (1 − σ)·sin 2α,  σ = 1/(1 + (α/α_s)^8)
St = f·A/U,  A = 2b·sin φ0;   P_ideal = 2W²/(ρ·U·π·(2b)²)
W_motor = −Σ f_n·r·Δφ = W_air + ΔE_k + ΔE_p (+ W_stand)