Engineering
Орнитоптер: полёт на машущих крыльях
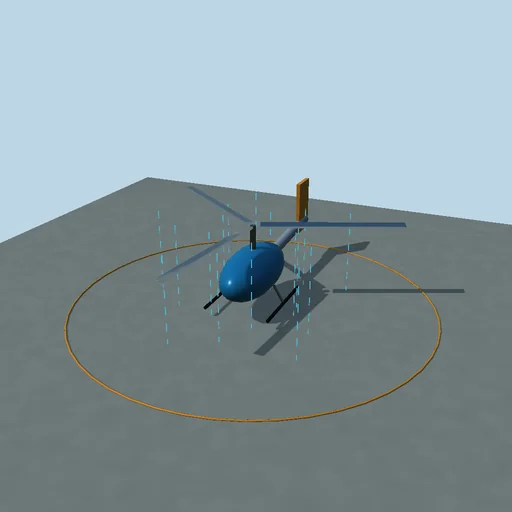
Управляйте радиоуправляемым орнитоптером над летним лугом: кривошип машет двумя тканевыми крыльями размахом 1,2 м четыре раза в секунду и закручивает их на каждом взмахе, а каждая полоска каждого крыла получает подъёмную силу и сопротивление от набегающего на неё воздуха — скорость полёта плюс собственная скорость взмаха. Закрутите крыло носком вниз на ходе вниз — и подъёмная сила наклонится вперёд, давая тягу; пусть закрутка запаздывает на четверть взмаха — и крыло только тормозит; уберите закрутку — и оно срывается. На испытательном стенде весы показывают средние за цикл тягу, подъёмную силу и мощность мотора, а КПД достигает максимума при числе Струхаля f·A/U около 0,34, внутри полосы 0,2–0,4, в которой летают птицы. В свободном полёте автопилот держит высоту рулём высоты; добавьте груз 50 г — и высота просядет, 100 г опустят машину на луг, если не махать чаще. Каждый джоуль мотора уходит в воздух, высоту и скорость.

Что происходит
Орнитоптер массой 0,32 кг (момент инерции по тангажу 0,006 кг·м²) с двумя прямоугольными тканевыми полукрыльями b = 0,6 м на c = 0,25 м, шарнирно закреплёнными на оси корпуса на 1 см впереди центра масс. Кривошип машет ими по закону φ = φ0·sin S, S’ = 2πf, φ0 = 25°, и закручивает каждую полоску на (r/b)·Θ·cos(S − ψ), Θ = 40° на конце, так что при ψ = 0 крыло опущено носком вниз на ходе вниз. Каждая из 12 полосок на крыло встречает воздух со своей скоростью — скоростью корпуса, вращения по тангажу и взмаха r·dφ/dt, — и её угол атаки α = 4° + закрутка − atan2(v_n, v_x) даёт C_L = σ·4.4·α + (1 − σ)·sin 2α и C_D = 0.03 + 0.083·C_L² + (1 − σ)·2·sin²α, σ = 1/(1 + (α/0.24)^8): безотрывное обтекание, плавно переходящее в плоскую пластину за срывом. Стабилизатор площадью 0,05 м² в 0,45 м позади (наклон 3,3) несёт руль высоты; удержание высоты добавляет 0,02 рад на каждый метр ниже 6 м и 0,06 рад на каждый м/с снижения, в пределах ±20°; площадь сопротивления корпуса 0,004 м². Силы держатся постоянными на подшагах не длиннее 1 мс, которые обрываются точно в конце каждого взмаха и в момент касания земли, со скоростями по Эйлеру и положениями по трапециям, поэтому работа мотора −Σ f_n·r·Δφ равна работе воздуха плюс кинетическая и потенциальная энергия (плюс работа стенда T·U·t) с точностью до округления. На стенде планер удерживается в постоянном потоке, а весы дают средние за цикл. Замкнутые формулы: St = f·2b·sin φ0/U; идеальная мощность по импульсной теории 2W²/(ρ·U·π·(2b)²); линейная тяга малой амплитуды ρ·U·c·a·(b³/6)·φ0·ω·(φ0·ω/U − Θ·cos ψ/b) за вычетом среднего сопротивления; балансировка планирования с выключенным мотором из равновесия моментов.
Что попробовать
На стенде меняйте запаздывание закрутки: тяга положительна только в пределах примерно ±45° от положения «носком вниз на ходе вниз»; уберите закрутку — и крыло срывается, дайте 60° — и оно работает как ветряк; пройдитесь по частоте и следите, как КПД достигает максимума внутри полосы Струхаля 0,2–0,4. В полёте добавьте 50 г, а затем 100 г груза и машите чаще, чтобы его нести; остановите мотор, чтобы планировать.
Модель и её ограничения
Квазистационарные полоски с явными учебными кривыми CL и CD: без присоединённой массы, без индукции следа и запаздывания Вагнера, без вихря на передней кромке, без динамического срыва, без упругости мембраны; закрутка — заданная кинематика, крылья безмассовые, воздух неподвижен. Полёт только продольный (дальность, высота, тангаж) и изображается по кругу вокруг пилота без моделирования разворота. Числа относятся к этой идеализированной машине, а не к реальному орнитоптеру.
Уравнения модуля
Уравнения
α = i + (r/b)·Θ·cos(S − ψ) − atan2(v_n, v_x),  v_n = w·cos φ + r·dφ/dt,  φ = φ0·sin S
dF = ½·ρ·|v|²·c·dr·(C_L·e_L − C_D·e_v),  C_L = σ·a·α + (1 − σ)·sin 2α,  σ = 1/(1 + (α/α_s)^8)
St = f·A/U,  A = 2b·sin φ0;   P_ideal = 2W²/(ρ·U·π·(2b)²)
W_motor = −Σ f_n·r·Δφ = W_air + ΔE_k + ΔE_p (+ W_stand)