Engineering
Maszyna latająca z ruchomymi skrzydłami
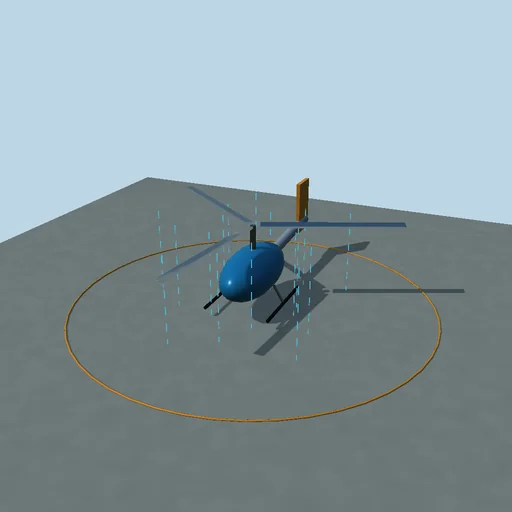
Poleć zdalnie sterowanym ornitopterem nad letnią łąką: korba macha dwoma płóciennymi skrzydłami o rozpiętości 1,2 m cztery razy na sekundę i skręca je przy każdym uderzeniu, a każdy pasek każdego skrzydła dostaje siłę nośną i opór od powietrza, które napotyka — prędkości lotu plus własnej prędkości machania. Skręć skrzydło noskiem w dół podczas ruchu w dół, a siła nośna pochyli się do przodu w ciąg; niech skręcenie spóźnia się o ćwierć uderzenia, a skrzydło będzie tylko hamować; usuń skręcenie, a nastąpi przeciągnięcie. Na stanowisku badawczym waga pokazuje uśrednione po cyklu ciąg, siłę nośną i moc silnika, a sprawność osiąga maksimum przy liczbie Strouhala f·A/U około 0,34, wewnątrz pasma 0,2–0,4, w którym latają ptaki. W locie swobodnym autopilot utrzymuje wysokość sterem wysokości; dodaj 50 g ładunku, a wysokość spadnie, 100 g sprowadzi maszynę na łąkę, chyba że będzie machać szybciej. Każdy dżul silnika trafia do powietrza, wysokości i prędkości.

Co się dzieje
Ornitopter o masie 0,32 kg (moment bezwładności w pochyleniu 0,006 kg·m²) z dwoma prostokątnymi płóciennymi półskrzydłami b = 0,6 m na c = 0,25 m, zawieszonymi przegubowo na osi kadłuba 1 cm przed środkiem masy. Korba macha nimi według φ = φ0·sin S, S’ = 2πf, φ0 = 25°, i skręca każdy pasek o (r/b)·Θ·cos(S − ψ), Θ = 40° na końcu, więc przy ψ = 0 skrzydło jest skręcone noskiem w dół podczas ruchu w dół. Każdy z 12 pasków na skrzydło napotyka powietrze z własną prędkością — kadłuba, obrotu w pochyleniu i machania r·dφ/dt — a jego kąt natarcia α = 4° + skręcenie − atan2(v_n, v_x) daje C_L = σ·4.4·α + (1 − σ)·sin 2α i C_D = 0.03 + 0.083·C_L² + (1 − σ)·2·sin²α, σ = 1/(1 + (α/0.24)^8): opływ przylegający płynnie przechodzący w płaską płytę za przeciągnięciem. Statecznik poziomy 0,05 m² 0,45 m z tyłu (nachylenie 3,3) niesie ster wysokości; utrzymanie wysokości dodaje 0,02 rad na każdy metr poniżej 6 m i 0,06 rad na każdy m/s opadania, w granicach ±20°; powierzchnia oporu kadłuba 0,004 m². Siły są stałe na podkrokach nie dłuższych niż 1 ms, ucinanych dokładnie na końcu każdego uderzenia i w chwili przyziemienia, z prędkościami według Eulera i położeniami według trapezów, więc praca silnika −Σ f_n·r·Δφ równa się pracy powietrza plus energii kinetycznej i potencjalnej (plus pracy stanowiska T·U·t) z dokładnością do zaokrąglenia. Na stanowisku płatowiec jest trzymany w stałym strumieniu powietrza, a waga daje średnie po cyklu. Wzory zamknięte: St = f·2b·sin φ0/U; idealna moc z teorii pędu 2W²/(ρ·U·π·(2b)²); liniowy ciąg małej amplitudy ρ·U·c·a·(b³/6)·φ0·ω·(φ0·ω/U − Θ·cos ψ/b) pomniejszony o średni opór; wyważenie lotu ślizgowego z wyłączonym silnikiem z równowagi momentów.
Co wypróbować
Na stanowisku zmieniaj opóźnienie skręcenia: ciąg jest dodatni tylko w granicach około ±45° od położenia „noskiem w dół podczas ruchu w dół”; usuń skręcenie, a skrzydło przeciągnie, daj 60°, a zacznie pracować jak wiatrak; przejdź przez częstotliwości i patrz, jak sprawność osiąga maksimum wewnątrz pasma Strouhala 0,2–0,4. W locie dodaj 50 g, a potem 100 g ładunku i machaj szybciej, by go unieść; zatrzymaj silnik, by szybować.
Model i jego ograniczenia
Quasi-stacjonarne paski z jawnymi dydaktycznymi krzywymi CL i CD: bez masy dodanej, bez indukcji śladu ani opóźnienia Wagnera, bez wiru krawędzi natarcia, bez przeciągnięcia dynamicznego, bez sprężystości membrany; skręcenie to zadana kinematyka, skrzydła są bezmasowe, a powietrze nieruchome. Lot jest tylko podłużny (odległość, wysokość, pochylenie) i rysowany wzdłuż okręgu wokół pilota bez modelowania zakrętu. Liczby należą do tej wyidealizowanej maszyny, a nie do prawdziwego ornitoptera.
Równania modułu
Równania
α = i + (r/b)·Θ·cos(S − ψ) − atan2(v_n, v_x),  v_n = w·cos φ + r·dφ/dt,  φ = φ0·sin S
dF = ½·ρ·|v|²·c·dr·(C_L·e_L − C_D·e_v),  C_L = σ·a·α + (1 − σ)·sin 2α,  σ = 1/(1 + (α/α_s)^8)
St = f·A/U,  A = 2b·sin φ0;   P_ideal = 2W²/(ρ·U·π·(2b)²)
W_motor = −Σ f_n·r·Δφ = W_air + ΔE_k + ΔE_p (+ W_stand)