Engineering
Hamowanie awaryjne i ABS
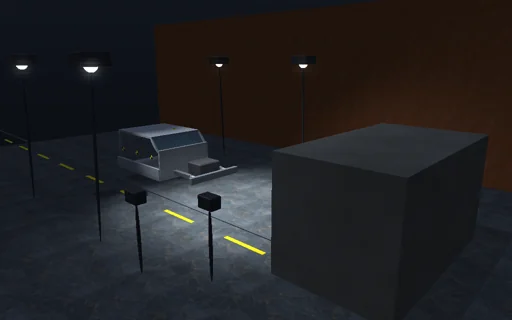
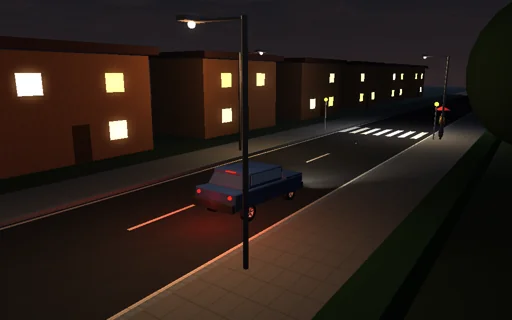
Na nocnej drodze 70 m przed samochodem jadącym 100 km/h pojawia się przejście dla pieszych. Kierowca potrzebuje sekundy na reakcję, potem ciśnienie pedału narasta i przez hydraulikę dociera do zacisków. Bez ABS koła się blokują, opony ślizgają się z tarciem pełnego poślizgu i zostawiają za sobą czarne ślady — na suchym asfalcie droga poślizgu po zablokowaniu wynosi dokładnie v^2/(2 mu g), a samochód zatrzymuje się na przejściu. Z ABS zawory każdej osi podnoszą, trzymają i zrzucają ciśnienie według poślizgu i opóźnienia koła, utrzymując poślizg blisko szczytu krzywej opony: samochód zatrzymuje się wcześniej, między wzorami zamkniętymi z tarciem szczytowym i tarciem ślizgowym, a przednie koła zachowują przyczepność do kierowania. Spróbuj mokrego asfaltu, śniegu i lodu — na lodzie krzywa nie ma szczytu i ABS nic nie zyskuje — spowolnij sterownik i prześledź każdy dżul w hamulce, opony i toczenie.
Co się dzieje
Samochód 1500 kg, rozstaw osi 2,7 m, środek masy 1,1 m za przednią osią i 0,55 m nad ziemią; każda oś to jedno koło o promieniu 0,31 m i 2,4 kg·m², niosące obciążenie osi, które przesuwa się do przodu o m·a·h/L z opóźnieniem pochylenia 0,15 s. Siła opony to mu(s)·N na krzywej Burckhardta mu = c1(1 − e^(−c2 s)) − c3 s: suchy asfalt ma szczyt 1,17 przy około 17 % poślizgu i ślizga się przy 0,76, mokry asfalt 0,80 i 0,51, śnieg 0,19 i 0,13, lód 0,05 zupełnie bez szczytu. Po reakcji 1 s ciśnienie kierowcy 12 MPa narasta w 0,15 s i wypełnia zaciski z opóźnieniem 30 ms; hamulce dają 400 i 180 N·m na MPa z przodu i z tyłu. Bez ABS obie osie się blokują. Z ABS sterownik 100 Hz na każdej osi zrzuca ciśnienie w zacisku (80 ms), gdy poślizg przekracza 0,18 lub koło zwalnia szybciej niż 16 m/s² przy poślizgu powyżej 0,12, trzyma je, gdy koło znów się rozpędza, i podnosi impulsami po 50 ms poniżej 0,12. Opór toczenia to 1 % obciążenia. Koło jest prowadzone półniejawnie z siłą opony zlinearyzowaną względem jego prędkości, nadwozie jawnie z tą samą siłą, w krokach 0,2 ms; energia kinetyczna nadwozia i kół jest księgowana w ciepło hamulców T·ω, ciepło poślizgu opon F·(v − ωR) i toczenie ze średnimi prędkościami samego kroku, więc bilans domyka się do zaokrąglenia. Przyczepność do kierowania to łączony poślizg Burckhardta przy kącie znoszenia 4° na przedniej osi.
Co wypróbować
Zahamuj ze 100 km/h na suchym asfalcie z ABS i bez i porównaj punkty zatrzymania z przejściem; obejrzyj ślady hamowania i przyczepność do kierowania; spróbuj mokrego asfaltu, śniegu i lodu; spowolnij sterownik do 20 Hz.
Model i jego ograniczenia
Prostoliniowe zatrzymanie sztywnego samochodu dwuosiowego, jedno koło na oś, quasi-statyczne pochylenie, krzywe Burckhardta niezależne od prędkości i obciążenia, idealna prędkość odniesienia dla sterownika, bez odchylania i bez różnej przyczepności po stronach. Odległości są te tego wyidealizowanego samochodu, a nie ocena bezpieczeństwa prawdziwego.
Równania modułu
Równania
μ(s) = c1·(1 − e^(−c2·s)) − c3·s,  s = (v − ω·R)/v,  F = μ(s)·N
I·dω/dt = F·R − k_b·p − C_rr·N·R,  m·dv/dt = −(F_f + F_r)
N_f,r = m·g·(L − a, a)/L ± ΔN,  τ_p·dΔN/dt = m·a_x·h/L − ΔN
d = v²/(2·μ·g),  ½·m·v0² + ½·ΣI·ω0² = Q_brake + Q_slip + Q_roll + E_k