Engineering
Экстренное торможение и ABS
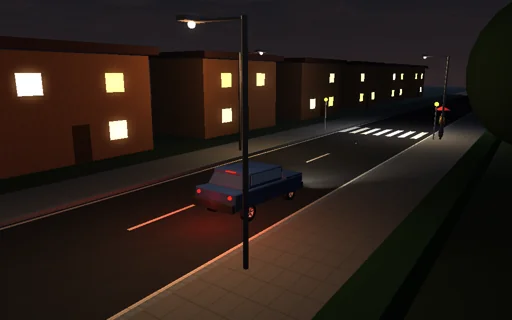
На ночной дороге в 70 м перед автомобилем, идущим со скоростью 100 км/ч, появляется пешеходный переход. Водителю нужна секунда на реакцию, затем давление педали нарастает и через гидравлику доходит до суппортов. Без ABS колёса блокируются, шины скользят с трением полного проскальзывания и оставляют позади чёрные следы — на сухом асфальте путь скольжения после блокировки равен ровно v^2/(2 mu g), и машина останавливается на переходе. С ABS клапаны каждой оси повышают, держат и сбрасывают давление по проскальзыванию и замедлению колеса, удерживая проскальзывание у пика кривой шины: машина останавливается раньше, между замкнутыми формулами с пиковым трением и трением скольжения, а передние колёса сохраняют сцепление для руления. Попробуйте мокрый асфальт, снег и лёд — на льду у кривой нет пика, и ABS ничего не выигрывает, — замедлите контроллер и проследите каждый джоуль в тормоза, шины и качение.
Что происходит
Автомобиль массой 1500 кг, колёсная база 2,7 м, центр масс в 1,1 м позади передней оси и на высоте 0,55 м; каждая ось — одно колесо радиусом 0,31 м и моментом инерции 2,4 кг·м², несущее нагрузку оси, которая смещается вперёд на m·a·h/L с запаздыванием тангажа 0,15 с. Сила шины равна mu(s)·N по кривой Буркхардта mu = c1(1 − e^(−c2 s)) − c3 s: сухой асфальт имеет пик 1,17 около 17 % проскальзывания и скольжение 0,76, мокрый асфальт 0,80 и 0,51, снег 0,19 и 0,13, лёд 0,05 вовсе без пика. После реакции 1 с давление водителя 12 МПа нарастает за 0,15 с и заполняет суппорты с запаздыванием 30 мс; тормоза дают 400 и 180 Н·м на МПа спереди и сзади. Без ABS обе оси блокируются. С ABS контроллер 100 Гц на каждой оси сбрасывает давление в суппорте (80 мс), когда проскальзывание превышает 0,18 или колесо замедляется быстрее 16 м/с² при проскальзывании выше 0,12, держит его, пока колесо снова раскручивается, и повышает импульсами по 50 мс ниже 0,12. Сопротивление качению — 1 % нагрузки. Колесо продвигается полунеявно с силой шины, линеаризованной по его скорости, кузов — явно с той же силой, шагами 0,2 мс; кинетическая энергия кузова и колёс записывается в тепло тормозов T·ω, тепло проскальзывания шин F·(v − ωR) и качение со средними скоростями самого шага, так что баланс сходится до округления. Сцепление для руления — комбинированное проскальзывание Буркхардта при угле увода 4° на передней оси.
Что попробовать
Затормозите со 100 км/ч на сухом асфальте с ABS и без и сравните точки остановки с переходом; посмотрите на тормозной след и сцепление для руления; попробуйте мокрый асфальт, снег и лёд; замедлите контроллер до 20 Гц.
Модель и её ограничения
Прямолинейная остановка жёсткого двухосного автомобиля, одно колесо на ось, квазистатический тангаж, кривые Буркхардта не зависят от скорости и нагрузки, идеальная опорная скорость для контроллера, без рыскания и без разного сцепления по бортам. Расстояния — этого идеализированного автомобиля, а не оценка безопасности реального.
Уравнения модуля
Уравнения
μ(s) = c1·(1 − e^(−c2·s)) − c3·s,  s = (v − ω·R)/v,  F = μ(s)·N
I·dω/dt = F·R − k_b·p − C_rr·N·R,  m·dv/dt = −(F_f + F_r)
N_f,r = m·g·(L − a, a)/L ± ΔN,  τ_p·dΔN/dt = m·a_x·h/L − ΔN
d = v²/(2·μ·g),  ½·m·v0² + ½·ΣI·ω0² = Q_brake + Q_slip + Q_roll + E_k