Engineering
Máquina voladora de alas batientes
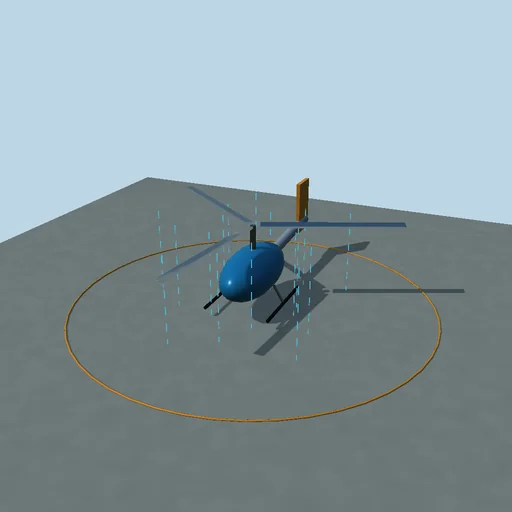
Vuela un ornitóptero radiocontrolado sobre un prado de verano: una manivela bate dos alas de tela de 1,2 m de envergadura cuatro veces por segundo y las tuerce mientras baten, y cada franja de cada ala recibe su sustentación y su resistencia del aire que encuentra: la velocidad de avance más su propia velocidad de batido. Tuerce el ala con el borde de ataque hacia abajo durante la bajada y la sustentación se inclina hacia delante y se convierte en empuje; deja que la torsión se retrase un cuarto de batida y el ala solo frena; quita la torsión y entra en pérdida. En el banco de ensayo la balanza muestra el empuje, la sustentación y la potencia del motor promediados en el ciclo, y el rendimiento alcanza su máximo con un número de Strouhal f·A/U cercano a 0,34, dentro de la banda 0,2-0,4 en la que vuelan las aves en crucero. En vuelo libre el piloto automático mantiene la altura con el timón de profundidad; añade una carga de 50 g y la altura baja, con 100 g la máquina acaba en el prado a menos que bata más deprisa. Cada julio del motor va al aire, a la altura y a la velocidad.

Qué ocurre
Un ornitóptero de 0,32 kg (inercia de cabeceo 0,006 kg·m²) con dos semialas rectangulares de tela, b = 0.6 m por c = 0.25 m, articuladas en el eje del fuselaje 1 cm por delante del centro de masas. La manivela las bate según φ = φ0·sin S, S’ = 2πf, φ0 = 25°, y tuerce cada franja en (r/b)·Θ·cos(S − ψ), Θ = 40° en la punta, de modo que con ψ = 0 el ala va con el borde de ataque hacia abajo durante la bajada. Cada una de las 12 franjas por ala encuentra el aire con su propia velocidad, la del fuselaje, la de la velocidad de cabeceo y la del batido r·dφ/dt, y su ángulo de ataque α = 4° + torsión − atan2(v_n, v_x) da C_L = σ·4.4·α + (1 − σ)·sin 2α y C_D = 0.03 + 0.083·C_L² + (1 − σ)·2·sin²α, σ = 1/(1 + (α/0.24)^8): flujo adherido que se funde con una placa plana más allá de la pérdida. Un estabilizador de 0,05 m² situado 0,45 m detrás (pendiente 3,3) lleva el timón de profundidad; el mantenimiento de altura añade 0,02 rad por metro por debajo de 6 m y 0,06 rad por m/s de descenso, dentro de ±20°; área de resistencia del fuselaje 0,004 m². Las fuerzas se mantienen en subpasos de 1 ms como máximo, cortados exactamente al final de cada batida y en la toma de contacto, con velocidades de Euler y posiciones por trapecios, de modo que el trabajo del motor −Σ f_n·r·Δφ es igual al trabajo del aire más la energía cinética y potencial (más el trabajo del banco T·U·t) hasta el redondeo. En el banco la estructura se mantiene en un viento constante y la balanza da las medias del ciclo. Fórmulas cerradas: St = f·2b·sin φ0/U; la potencia ideal de la teoría de cantidad de movimiento 2W²/(ρ·U·π·(2b)²); el empuje lineal de pequeña amplitud ρ·U·c·a·(b³/6)·φ0·ω·(φ0·ω/U − Θ·cos ψ/b) menos la resistencia media; el equilibrio de planeo con el motor parado a partir del equilibrio de momentos.
Qué probar
En el banco gira el retraso de la torsión: el empuje solo es positivo a unos ±45° del borde de ataque hacia abajo durante la bajada; quita la torsión y el ala entra en pérdida, dale 60° y gira como un molino; barre la frecuencia y observa el máximo del rendimiento dentro de la banda de Strouhal 0,2–0,4. En vuelo añade 50 g y luego 100 g de carga y bate más deprisa para llevarla; para el motor para planear.
El modelo y sus límites
Franjas cuasiestacionarias con curvas CL y CD didácticas explícitas: sin masa añadida, sin inducción de la estela ni retraso de Wagner, sin torbellino de borde de ataque, sin pérdida dinámica, sin elasticidad de la membrana; la torsión es una cinemática prescrita, las alas no tienen masa y el aire está en calma. El vuelo es solo longitudinal (distancia, altura, cabeceo) y se dibuja a lo largo de un círculo alrededor del piloto sin modelar el viraje. Las cifras pertenecen a esta máquina idealizada, no a un ornitóptero real.
Ecuaciones del módulo
Ecuaciones
α = i + (r/b)·Θ·cos(S − ψ) − atan2(v_n, v_x),  v_n = w·cos φ + r·dφ/dt,  φ = φ0·sin S
dF = ½·ρ·|v|²·c·dr·(C_L·e_L − C_D·e_v),  C_L = σ·a·α + (1 − σ)·sin 2α,  σ = 1/(1 + (α/α_s)^8)
St = f·A/U,  A = 2b·sin φ0;   P_ideal = 2W²/(ρ·U·π·(2b)²)
W_motor = −Σ f_n·r·Δφ = W_air + ΔE_k + ΔE_p (+ W_stand)