Engineering
Machine volante à ailes battantes
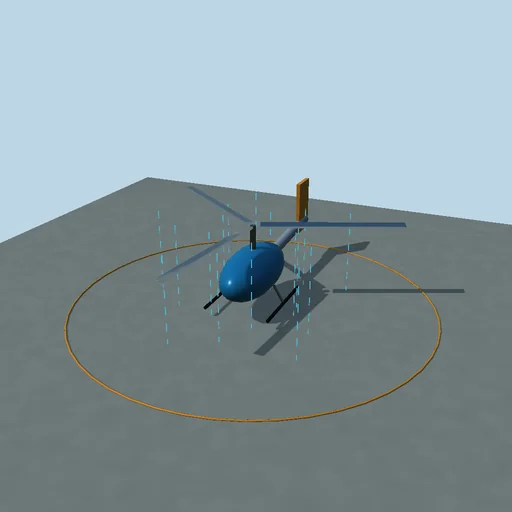
Pilotez un ornithoptère radiocommandé au-dessus d’une prairie d’été : une manivelle fait battre deux ailes de toile de 1,2 m d’envergure quatre fois par seconde et les vrille pendant le battement, et chaque bande de chaque aile reçoit sa portance et sa traînée de l’air qu’elle rencontre - la vitesse d’avancement plus sa propre vitesse de battement. Vrillez l’aile nez en bas pendant l’abattée et la portance s’incline vers l’avant en poussée ; laissez le vrillage retarder d’un quart de battement et l’aile ne fait que freiner ; supprimez le vrillage et elle décroche. Au banc d’essai, la balance affiche la poussée, la portance et la puissance du moteur moyennées sur le cycle, et le rendement culmine à un nombre de Strouhal f·A/U voisin de 0,34, dans la bande 0,2-0,4 où croisent les oiseaux. En vol libre, le pilote automatique tient la hauteur à la gouverne de profondeur ; ajoutez une charge de 50 g et la hauteur s’affaisse, 100 g ramènent la machine sur la prairie à moins qu’elle ne batte plus vite. Chaque joule du moteur va dans l’air, la hauteur et la vitesse.

Ce qui se passe
Un ornithoptère de 0,32 kg (inertie en tangage 0,006 kg·m²) avec deux demi-ailes rectangulaires en toile, b = 0.6 m sur c = 0.25 m, articulées sur l’axe du fuselage 1 cm en avant du centre de masse. La manivelle les fait battre selon φ = φ0·sin S, S’ = 2πf, φ0 = 25°, et vrille chaque bande de (r/b)·Θ·cos(S − ψ), Θ = 40° en bout d’aile, si bien qu’avec ψ = 0 l’aile est nez en bas pendant l’abattée. Chacune des 12 bandes par aile rencontre l’air à sa propre vitesse - celle du fuselage, celle du tangage et la vitesse de battement r·dφ/dt - et son incidence α = 4° + twist − atan2(v_n, v_x) donne C_L = σ·4.4·α + (1 − σ)·sin 2α et C_D = 0.03 + 0.083·C_L² + (1 − σ)·2·sin²α, σ = 1/(1 + (α/0.24)^8) : écoulement attaché raccordé à une plaque plane au-delà du décrochage. Un empennage horizontal de 0,05 m² situé 0,45 m en arrière (pente 3,3) porte la gouverne de profondeur ; le maintien d’altitude ajoute 0,02 rad par mètre sous 6 m et 0,06 rad par m/s de descente, dans ±20° ; surface de traînée du fuselage 0,004 m². Les forces sont maintenues sur des sous-pas d’au plus 1 ms, coupés exactement à la fin de chaque battement et au toucher, avec des vitesses d’Euler et des positions par trapèzes, si bien que le travail du moteur −Σ f_n·r·Δφ égale, à l’arrondi près, le travail de l’air plus l’énergie cinétique et potentielle (plus le travail du banc T·U·t). Au banc, la cellule est tenue dans un vent constant et la balance donne les moyennes sur le cycle. Formules fermées : St = f·2b·sin φ0/U ; la puissance idéale de la théorie de la quantité de mouvement 2W²/(ρ·U·π·(2b)²) ; la poussée linéaire des petites amplitudes ρ·U·c·a·(b³/6)·φ0·ω·(φ0·ω/U − Θ·cos ψ/b) moins la traînée moyenne ; le centrage en plané moteur coupé à partir de l’équilibre des moments.
À essayer
Au banc, tournez le retard de vrillage : la poussée n’est positive qu’à environ ±45° de la position nez en bas pendant l’abattée ; supprimez le vrillage et l’aile décroche, donnez-lui 60° et elle tourne en éolienne ; balayez la fréquence et regardez le rendement culminer dans la bande de Strouhal 0,2–0,4. En vol, ajoutez 50 g puis 100 g de charge et battez plus vite pour la porter ; coupez le moteur pour planer.
Le modèle et ses limites
Bandes quasi stationnaires avec des courbes pédagogiques explicites de CL et CD : ni masse ajoutée, ni induction du sillage ou retard de Wagner, ni tourbillon de bord d’attaque, ni décrochage dynamique, ni élasticité de la membrane ; le vrillage est une cinématique imposée, les ailes sont sans masse et l’air est calme. Le vol est seulement longitudinal (distance, hauteur, tangage) et il est dessiné le long d’un cercle autour du pilote sans modéliser le virage. Les valeurs appartiennent à cette machine idéalisée, non à un ornithoptère réel.
Équations du module
Équations
α = i + (r/b)·Θ·cos(S − ψ) − atan2(v_n, v_x),  v_n = w·cos φ + r·dφ/dt,  φ = φ0·sin S
dF = ½·ρ·|v|²·c·dr·(C_L·e_L − C_D·e_v),  C_L = σ·a·α + (1 − σ)·sin 2α,  σ = 1/(1 + (α/α_s)^8)
St = f·A/U,  A = 2b·sin φ0;   P_ideal = 2W²/(ρ·U·π·(2b)²)
W_motor = −Σ f_n·r·Δφ = W_air + ΔE_k + ΔE_p (+ W_stand)