Engineering
Flugmaschine mit Schlagflügeln
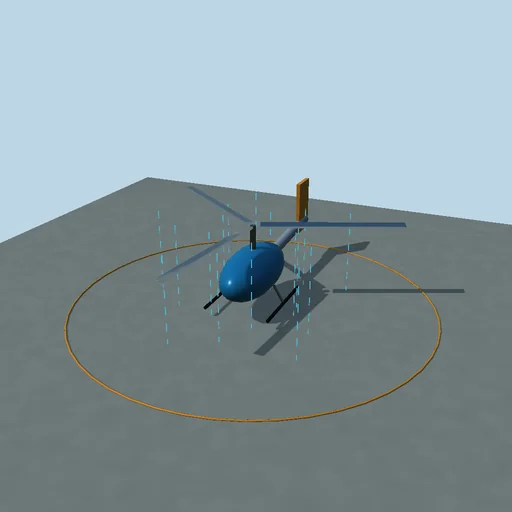
Fliegen Sie einen ferngesteuerten Ornithopter über eine Sommerwiese: eine Kurbel schlägt zwei Stoffflügel von 1,2 m Spannweite viermal in der Sekunde und verwindet sie beim Schlagen, und jeder Streifen jedes Flügels erhält Auftrieb und Widerstand aus der Luft, auf die er trifft - der Vorwärtsgeschwindigkeit plus seiner eigenen Schlaggeschwindigkeit. Verwinden Sie den Flügel im Abschlag mit der Nase nach unten, und der Auftrieb neigt sich nach vorn zum Schub; lassen Sie die Verwindung eine Viertelperiode nacheilen, und der Flügel bremst nur; nehmen Sie die Verwindung weg, und er reißt ab. Auf dem Prüfstand zeigt die Waage den über den Zyklus gemittelten Schub, Auftrieb und die Motorleistung, und der Wirkungsgrad hat sein Maximum bei einer Strouhal-Zahl f·A/U nahe 0,34, innerhalb des Bandes 0,2-0,4, in dem Vögel reisen. Im freien Flug hält der Autopilot die Höhe mit dem Höhenruder; fügen Sie 50 g Nutzlast hinzu, und die Höhe sackt ab, 100 g bringen die Maschine auf die Wiese herunter, wenn sie nicht schneller schlägt. Jedes Joule des Motors geht in die Luft, die Höhe und die Geschwindigkeit.

Was passiert
Ein Ornithopter von 0,32 kg (Nickträgheit 0,006 kg·m²) mit zwei rechteckigen Stoffhalbflügeln, b = 0.6 m mal c = 0.25 m, an der Rumpfachse 1 cm vor dem Schwerpunkt angelenkt. Die Kurbel schlägt sie als φ = φ0·sin S, S’ = 2πf, φ0 = 25°, und verwindet jeden Streifen um (r/b)·Θ·cos(S − ψ), Θ = 40° an der Spitze, so dass der Flügel bei ψ = 0 im Abschlag mit der Nase nach unten steht. Jeder von 12 Streifen je Flügel trifft die Luft mit seiner eigenen Geschwindigkeit - der des Rumpfes, der Nickrate und der Schlaggeschwindigkeit r·dφ/dt -, und sein Anstellwinkel α = 4° + twist − atan2(v_n, v_x) ergibt C_L = σ·4.4·α + (1 − σ)·sin 2α und C_D = 0.03 + 0.083·C_L² + (1 − σ)·2·sin²α, σ = 1/(1 + (α/0.24)^8): anliegende Strömung, jenseits des Abrisses in eine ebene Platte übergeblendet. Ein Höhenleitwerk von 0,05 m² 0,45 m dahinter (Steigung 3,3) trägt das Höhenruder; die Höhenhaltung gibt 0,02 rad je Meter unter 6 m und 0,06 rad je m/s Sinken hinzu, innerhalb ±20°; Widerstandsfläche des Rumpfes 0,004 m². Die Kräfte werden über Teilschritte von höchstens 1 ms festgehalten, genau am Ende jedes Schlags und beim Aufsetzen geschnitten, mit Euler-Geschwindigkeiten und Trapez-Positionen, so dass die Arbeit des Motors −Σ f_n·r·Δφ bis auf Rundung gleich der Arbeit der Luft plus der kinetischen und potentiellen Energie ist (plus der Arbeit des Prüfstands T·U·t). Auf dem Prüfstand wird die Zelle in einem stetigen Wind gehalten, und die Waage liefert die Zyklusmittel. Formeln: St = f·2b·sin φ0/U; die ideale Leistung der Impulstheorie 2W²/(ρ·U·π·(2b)²); der lineare Schub kleiner Amplituden ρ·U·c·a·(b³/6)·φ0·ω·(φ0·ω/U − Θ·cos ψ/b) abzüglich des mittleren Widerstands; die Gleittrimmung mit abgestelltem Motor aus dem Momentengleichgewicht.
Zum Ausprobieren
Drehen Sie auf dem Prüfstand die Nacheilung der Verwindung: der Schub ist nur innerhalb von etwa ±45° um die Nase-unten-Stellung im Abschlag positiv; nehmen Sie die Verwindung weg, und der Flügel reißt ab, geben Sie ihr 60°, und er arbeitet als Windrad; fahren Sie die Frequenz durch und sehen Sie das Maximum des Wirkungsgrads im Strouhal-Band 0,2–0,4. Fügen Sie im Flug 50 g und dann 100 g Nutzlast hinzu und schlagen Sie schneller, um sie zu tragen; stellen Sie den Motor ab, um zu gleiten.
Das Modell und seine Grenzen
Quasistationäre Streifen mit expliziten Lehrkurven für CL und CD: keine mitbewegte Masse, keine Nachlaufinduktion oder Wagner-Verzögerung, kein Vorderkantenwirbel, kein dynamischer Abriss, keine Elastizität der Bespannung; die Verwindung ist vorgegebene Kinematik, die Flügel sind masselos und die Luft ist ruhig. Der Flug ist nur longitudinal (Strecke, Höhe, Nickwinkel) und wird auf einem Kreis um den Piloten gezeichnet, ohne die Kurve zu modellieren. Die Zahlen gehören zu dieser idealisierten Maschine, nicht zu einem realen Ornithopter.
Gleichungen des Moduls
Gleichungen
α = i + (r/b)·Θ·cos(S − ψ) − atan2(v_n, v_x),  v_n = w·cos φ + r·dφ/dt,  φ = φ0·sin S
dF = ½·ρ·|v|²·c·dr·(C_L·e_L − C_D·e_v),  C_L = σ·a·α + (1 − σ)·sin 2α,  σ = 1/(1 + (α/α_s)^8)
St = f·A/U,  A = 2b·sin φ0;   P_ideal = 2W²/(ρ·U·π·(2b)²)
W_motor = −Σ f_n·r·Δφ = W_air + ΔE_k + ΔE_p (+ W_stand)