MakarovSuites
Italiano
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contatti e licenze

Engineering

Cavo telecamera robot

Quattro verricelli a potenza finita trasportano una telecamera attraverso un'arena. Esplora tensione, oscillazione passiva, cavi allentati e i limiti dello spazio di lavoro raggiungibile.
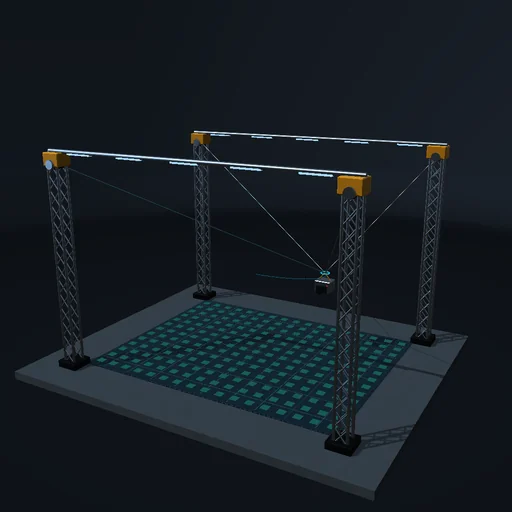
Cavo telecamera robot — Immagine reale dell’applicazione
Immagine reale dell’applicazione

Da provare

Inizia con un percorso lento. Osserva ogni tensione del cavo, quindi aggiungi vento o sposta il carico. Un obiettivo al di fuori della regione fattibile statica viene rifiutato. Con un bersaglio tenuto, provare ad allungare il primo cavo.

Il modello e i suoi limiti

Quattro cavi condividono un girevole sopra il carico utile. L'atteggiamento è passivo, non controllato in modo indipendente. Il pavimento colorato mostra la fattibilità statica all'altezza target manuale; i carichi in movimento possono ancora saturare un verricello. L'abbassamento del cavo è illustrativo.

Equazioni del modulo
Equazioni
Σ T_i n_i + m g = 0
0 ≤ T_i ≤ T_max
P_i = -T_i dl_i/dt
m dv/dt = Σ F


Altri esperimenti

Torna al catalogo
Macchina volante ad ali battenti — Immagine reale dell’applicazione

Engineering

Macchina volante ad ali battenti

Fai volare un ornitottero radiocomandato sopra un prato estivo: una manovella fa battere due ali di tela di 1,2 m di apertura quattro volte al secondo e le torce mentre battono, e ogni striscia di ciascuna ala riceve portanza e resistenza dall’aria che incontra: la velocità di avanzamento più la propria velocità di battito. Torci l’ala a picchiare durante la battuta verso il basso e la portanza si inclina in avanti diventando spinta; lascia che la torsione ritardi di un quarto di battito e l’ala frena soltanto; togli la torsione e va in stallo. Sul banco di prova la bilancia mostra spinta, portanza e potenza del motore mediate sul ciclo, e il rendimento raggiunge il massimo a un numero di Strouhal f·A/U vicino a 0,34, dentro la fascia 0,2-0,4 in cui gli uccelli volano in crociera. In volo libero l’autopilota mantiene la quota con l’equilibratore; aggiungi un carico di 50 g e la quota cala, con 100 g la macchina finisce sul prato a meno che non batta più in fretta. Ogni joule del motore va nell’aria, nella quota e nella velocità.

Tiltrotor di transizione — Immagine reale dell’applicazione

Engineering

Tiltrotor di transizione

Trasferimento dell'ascensore da due rotori inclinabili ad un'ala. Verificare se la potenza dell'albero disponibile e il tempo di transizione sono sufficienti per mantenere l'altitudine quando l'aereo accelera.