MakarovSuites
Español
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contacto y licencias

Engineering

Robot de la cámara del cable

Cuatro cabrestantes de potencia finita transportan una cámara a través de una arena. Explore la tensión, el balanceo pasivo, los cables flojos y los límites del espacio de trabajo alcanzable.
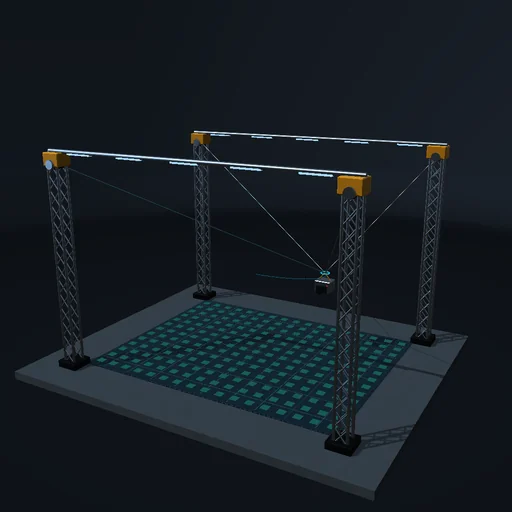
Robot de la cámara del cable — Imagen real de la aplicación
Imagen real de la aplicación

Qué probar

Comience con una ruta lenta. Observe la tensión de cada cable, luego agregue viento o mueva la carga. Un objetivo fuera de la región factible estática es rechazado. Con un objetivo sostenido, intente alargar el primer cable.

El modelo y sus límites

Cuatro cables comparten un giro por encima de la carga útil. La actitud es pasiva, no controlada independientemente. El suelo coloreado muestra la viabilidad estática a la altura objetivo manual; las cargas móviles todavía pueden saturar un cabrestante. La caída del cable es ilustrativa.

Ecuaciones del módulo
Ecuaciones
Σ T_i n_i + m g = 0
0 ≤ T_i ≤ T_max
P_i = -T_i dl_i/dt
m dv/dt = Σ F


Otros experimentos

Volver al catálogo
Máquina voladora de alas batientes — Imagen real de la aplicación

Engineering

Máquina voladora de alas batientes

Vuela un ornitóptero radiocontrolado sobre un prado de verano: una manivela bate dos alas de tela de 1,2 m de envergadura cuatro veces por segundo y las tuerce mientras baten, y cada franja de cada ala recibe su sustentación y su resistencia del aire que encuentra: la velocidad de avance más su propia velocidad de batido. Tuerce el ala con el borde de ataque hacia abajo durante la bajada y la sustentación se inclina hacia delante y se convierte en empuje; deja que la torsión se retrase un cuarto de batida y el ala solo frena; quita la torsión y entra en pérdida. En el banco de ensayo la balanza muestra el empuje, la sustentación y la potencia del motor promediados en el ciclo, y el rendimiento alcanza su máximo con un número de Strouhal f·A/U cercano a 0,34, dentro de la banda 0,2-0,4 en la que vuelan las aves en crucero. En vuelo libre el piloto automático mantiene la altura con el timón de profundidad; añade una carga de 50 g y la altura baja, con 100 g la máquina acaba en el prado a menos que bata más deprisa. Cada julio del motor va al aire, a la altura y a la velocidad.

Transición del rotor basculante — Imagen real de la aplicación

Engineering

Transición del rotor basculante

Transferencia de elevación de dos rotores basculantes a un ala. Pruebe si la potencia del eje disponible y el tiempo de transición son suficientes para mantener la altitud a medida que la aeronave acelera.