Engineering
Cable camera robot
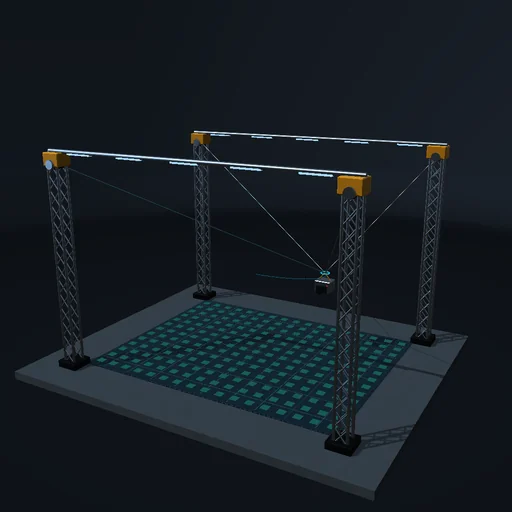
Cztery wciągarki o skończonej mocy przenoszą kamerę przez arenę. Zbadaj napięcie, pasywne kołysanie, luźne kable i granice osiągalnej przestrzeni roboczej.
Co wypróbować
Zacznij od powolnej trasy. Obserwuj napięcie każdego kabla, a następnie dodaj wiatr lub przesuń obciążenie. Cel poza statyczną możliwą strefą jest odrzucany. Z przytrzymanym celem, spróbuj wydłużyć pierwszy kabel.
Model i jego ograniczenia
Cztery kable dzielą jeden obrotowy nad ładunkiem. Postawa jest pasywna, nie jest niezależnie kontrolowana. Kolorowa podłoga pokazuje statyczną wykonalność na ręcznej docelowej wysokości; ruchome ładunki mogą nadal nasycić wciągarkę. Kabel ugięcia jest ilustracyjny.
Równania modułu
Równania
Σ T_i n_i + m g = 0
0 ≤ T_i ≤ T_max
P_i = -T_i dl_i/dt
m dv/dt = Σ F