Engineering
Câble caméra robot
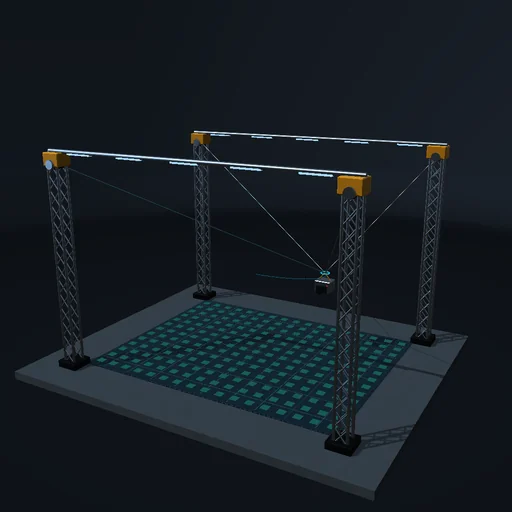
Quatre treuils à puissance finie transportent une caméra à travers une arène. Explorez la tension, l'oscillation passive, les câbles lâches et les limites de l'espace de travail accessible.
À essayer
Commencez par une route lente. Regardez chaque tension de câble, puis ajoutez le vent ou déplacez la charge. Une cible en dehors de la région de faisabilité statique est rejetée. Avec une cible maintenue, essayez d'allonger le premier câble.
Le modèle et ses limites
Quatre câbles partagent un pivot au-dessus de la charge utile. L'attitude est passive, non contrôlée indépendamment. Le plancher coloré montre la faisabilité statique à la hauteur cible manuelle; les charges en mouvement peuvent encore saturer un treuil. L'affaissement du câble est illustratif.
Équations du module
Équations
Σ T_i n_i + m g = 0
0 ≤ T_i ≤ T_max
P_i = -T_i dl_i/dt
m dv/dt = Σ F