Engineering
Kabelkameraroboter
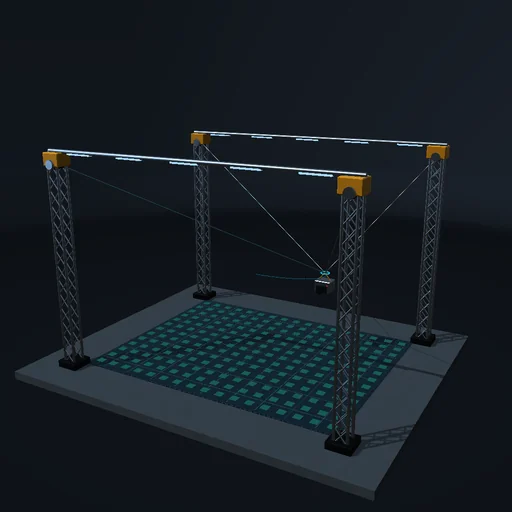
Vier Endleistungswinden tragen eine Kamera durch eine Arena. Erkunden Sie Spannung, passives Schwanken, lockere Kabel und die Grenzen des erreichbaren Arbeitsbereichs.
Zum Ausprobieren
Beginnen Sie mit einer langsamen Route. Beobachten Sie jede Kabelspannung, fügen Sie dann Wind hinzu oder bewegen Sie die Last. Ein Ziel außerhalb des statischen Machbarkeitsbereichs wird abgelehnt. Versuchen Sie mit einem gehaltenen Ziel, das erste Kabel zu verlängern.
Das Modell und seine Grenzen
Vier Kabel teilen sich eine Drehscheibe über der Nutzlast. Haltung ist passiv, nicht unabhängig gesteuert. Der farbige Boden zeigt die statische Machbarkeit in der manuellen Zielhöhe; bewegliche Lasten können eine Winde noch überlasten. Kabeldurchhängen ist illustrativ.
Gleichungen des Moduls
Gleichungen
Σ T_i n_i + m g = 0
0 ≤ T_i ≤ T_max
P_i = -T_i dl_i/dt
m dv/dt = Σ F