Engineering
Тросовый робот с камерой
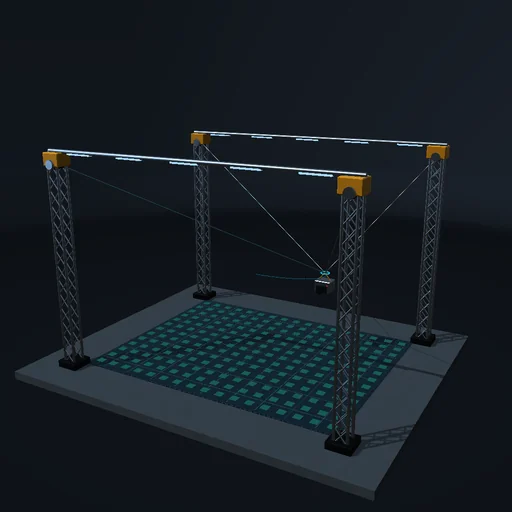
Четыре лебёдки ограниченной мощности перемещают камеру над ареной. Исследуйте натяжение, раскачивание, провисание тросов и границы рабочей области.
Что попробовать
Начните с медленной траектории. Следите за натяжениями, затем добавьте ветер или сместите груз. Недопустимая статическая цель отклоняется. В режиме удержания попробуйте отпустить первый трос.
Модель и её ограничения
Четыре троса сходятся в одном подвесе над грузом. Ориентация меняется пассивно и независимо не управляется. Цвет пола показывает статическую допустимость на высоте ручной цели; при движении лебёдки могут достигать предела. Провисание показано иллюстративно.
Уравнения модуля
Уравнения
Σ T_i n_i + m g = 0
0 ≤ T_i ≤ T_max
P_i = -T_i dl_i/dt
m dv/dt = Σ F