Engineering
Volante de inercia y equilibrado
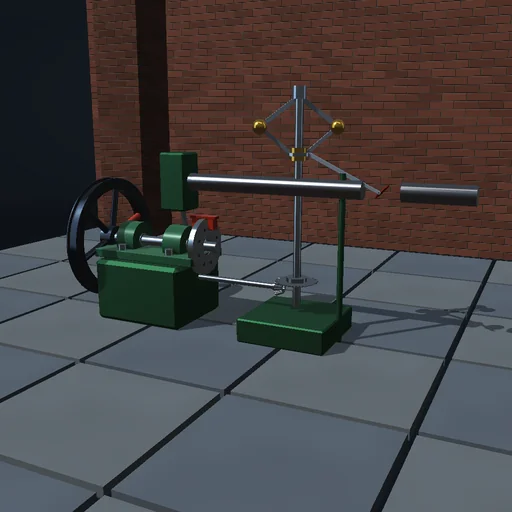
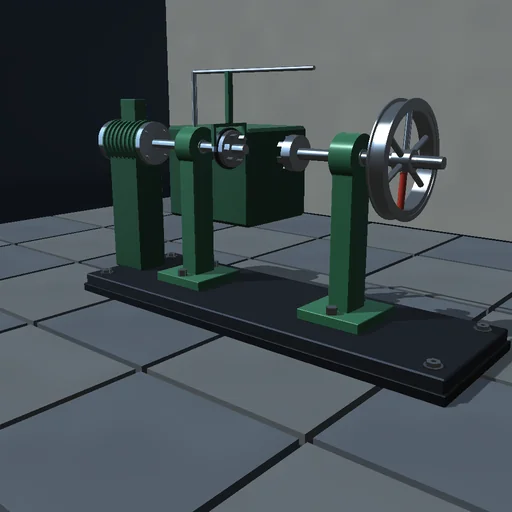
Suavice un accionamiento pulsante con un volante más pesado y lea cómo la irregularidad de velocidad cae como 1/J; luego ponga un desequilibrio en la llanta, vea el banco oscilar sobre sus apoyos de goma, atraviese la resonancia de los apoyos y encuentre el contrapeso que anula la vibración. Un impulso de par muestra cómo el volante resiste el cambio de velocidad.
Qué ocurre
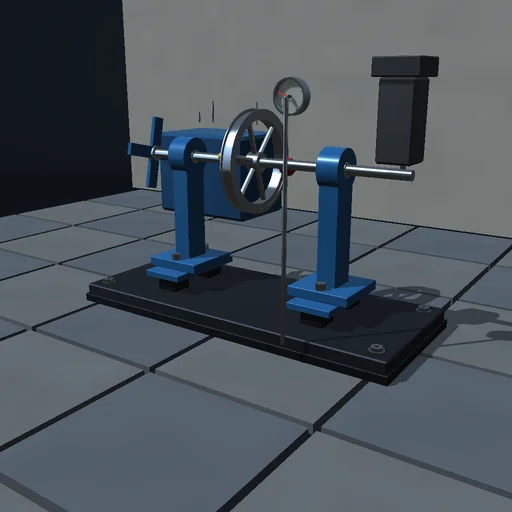
Un eje con volante descansa en dos soportes de rodamiento sobre tacos de goma. Un accionamiento monocilíndrico da el par T_0·(1 + A·sin nφ) contra una carga de ventilador proporcional a la velocidad, de modo que la velocidad pulsa una o dos veces por vuelta y la inercia del volante fija cuánto: δ ≈ 2T_0·A/(n·J·ω²). Un desequilibrio en la llanta y un contrapeso al ángulo elegido dejan un desequilibrio residual cuya fuerza centrífuga hace girar todo el rotor sobre los apoyos como un rotor de Jeffcott, al máximo en la resonancia de los apoyos √(k/M). RK4 a 0,1 ms sobre el ángulo, la velocidad y las dos coordenadas de los apoyos.
Qué probar
Aumente la masa del volante y lea cómo cae la irregularidad; luego fije un desequilibrio, pase la velocidad por la resonancia de los apoyos y anule la oscilación con un contrapeso opuesto al desequilibrio.
El modelo y sus límites
Eje rígido, apoyos isótropos que se mueven en el plano transversal al eje, ley de par impuesta y carga proporcional a la velocidad, sin efectos giroscópicos ni de rodamientos. Banco didáctico, no una equilibradora.
Ecuaciones del módulo
Ecuaciones
J·dω/dt = T_0·(1 + A·sin nφ) − T_0·ω/ω_s
δ = (ω_max − ω_min)/ω ≈ 2·T_0·A/(n·J·ω²)
M·d²x/dt² + c·dx/dt + k·x = U·ω²·cos φ
X = U·ω²/√((k − M·ω²)² + (c·ω)²)