Engineering
Volant d'inertie et équilibrage
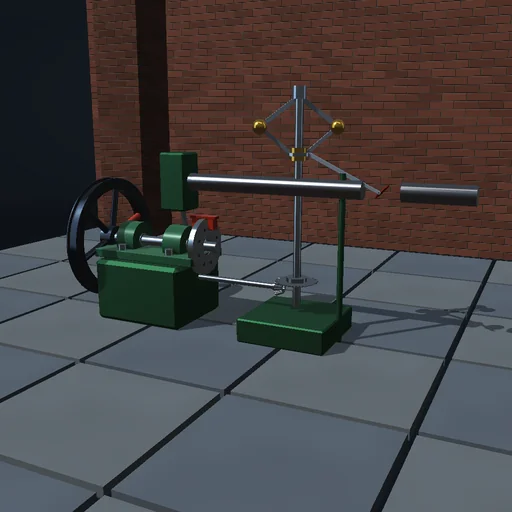
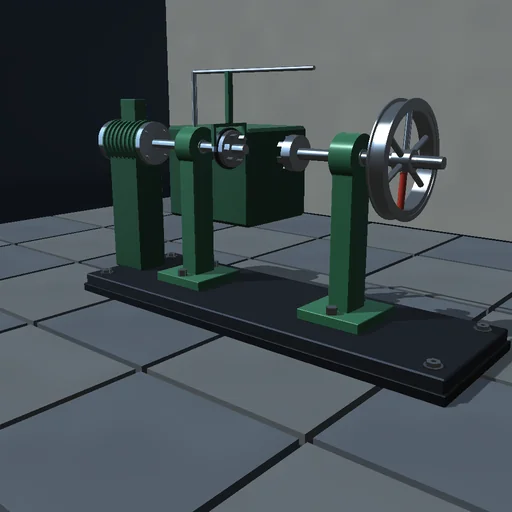
Lissez un entraînement pulsatoire avec un volant plus lourd et lisez l'irrégularité de vitesse tomber comme 1/J ; puis placez un balourd sur la jante, regardez le banc osciller sur ses plots en caoutchouc, traversez la résonance des supports et trouvez le contrepoids qui éteint la vibration. Une impulsion de couple montre comment le volant résiste au changement de vitesse.
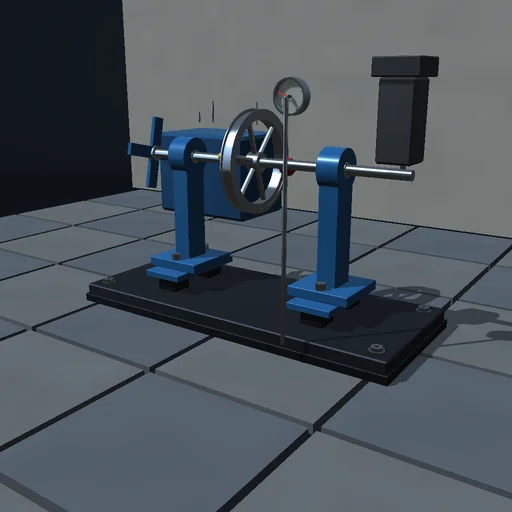
Ce qui se passe
Un arbre portant un volant repose dans deux paliers posés sur des plots en caoutchouc. Un entraînement monocylindre fournit le couple T_0·(1 + A·sin nφ) contre une charge de ventilateur proportionnelle à la vitesse, de sorte que la vitesse pulse une ou deux fois par tour et que l'inertie du volant fixe de combien : δ ≈ 2T_0·A/(n·J·ω²). Un balourd sur la jante et un contrepoids à l'angle choisi laissent un balourd résiduel dont la force centrifuge fait tournoyer tout le rotor sur ses supports comme un rotor de Jeffcott, au plus fort à la résonance des supports √(k/M). RK4 à 0,1 ms sur l'angle, la vitesse et les deux coordonnées des supports.
À essayer
Augmentez la masse du volant et lisez l'irrégularité tomber ; puis fixez un balourd, passez la vitesse par la résonance des supports et éteignez l'oscillation avec un contrepoids opposé au balourd.
Le modèle et ses limites
Arbre rigide, supports isotropes se déplaçant dans le plan transversal à l'arbre, loi de couple imposée et charge proportionnelle à la vitesse, sans effets gyroscopiques ni de paliers. Banc pédagogique, pas une équilibreuse.
Équations du module
Équations
J·dω/dt = T_0·(1 + A·sin nφ) − T_0·ω/ω_s
δ = (ω_max − ω_min)/ω ≈ 2·T_0·A/(n·J·ω²)
M·d²x/dt² + c·dx/dt + k·x = U·ω²·cos φ
X = U·ω²/√((k − M·ω²)² + (c·ω)²)