Engineering
Маховик і зрівноваження
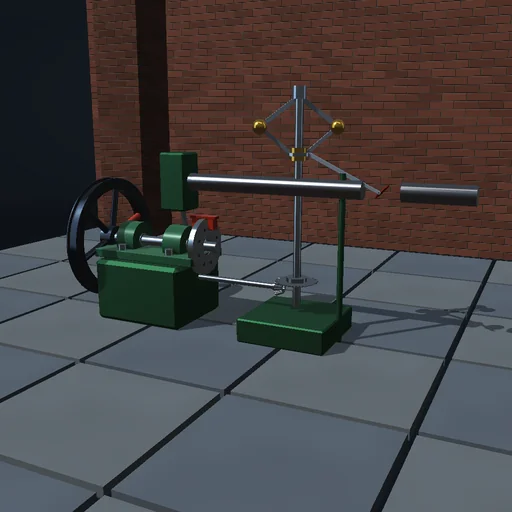
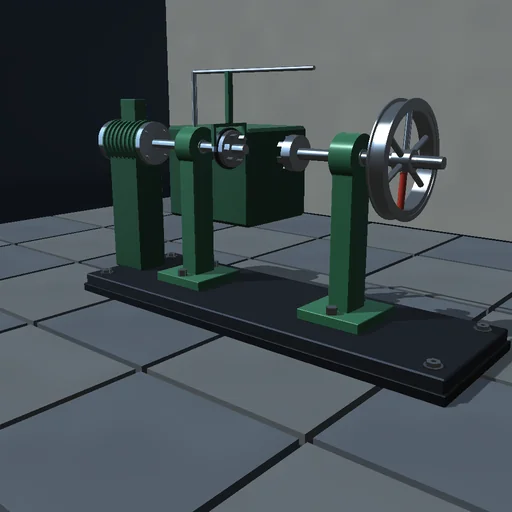
Згладьте пульсуючий привід важчим маховиком і прочитайте, як нерівномірність швидкости падає як 1/J; потім поставте на обід вантаж дисбалансу, подивіться, як стенд хитається на гумових опорах, пройдіть резонанс опор і доберіть противагу, що гасить вібрацію. Імпульс моменту показує, як маховик опирається зміні швидкости.
Що відбувається
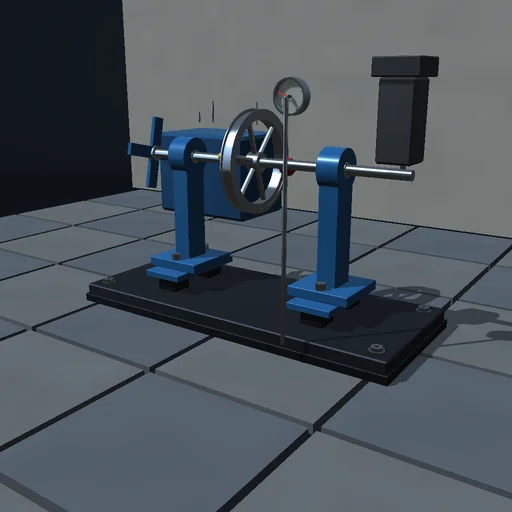
Вал із маховиком лежить у двох підшипникових опорах, що стоять на гумових амортизаторах. Одноциліндровий привід дає момент T_0·(1 + A·sin nφ) проти вентиляторного навантаження, пропорційного швидкости, тож швидкість пульсує раз чи двічі за оберт, а інерція маховика визначає наскільки: δ ≈ 2T_0·A/(n·J·ω²). Вантаж дисбалансу на ободі та противага під заданим кутом лишають залишковий дисбаланс, відцентрова сила якого розхитує весь ротор на опорах як ротор Джеффкотта, найсильніше на резонансі опор √(k/M). RK4 з кроком 0,1 мс за кутом, швидкістю та двома координатами опор.
Що спробувати
Збільште масу маховика й прочитайте, як падає нерівномірність; потім задайте дисбаланс, проведіть швидкість через резонанс опор і погасіть хитання противагою навпроти вантажу.
Модель та її обмеження
Жорсткий вал, ізотропні опори, що рухаються в площині поперек вала, заданий закон моменту й навантаження, пропорційне швидкости, без гіроскопічних і підшипникових ефектів. Навчальний стенд, не балансувальна машина.
Рівняння модуля
Рівняння
J·dω/dt = T_0·(1 + A·sin nφ) − T_0·ω/ω_s
δ = (ω_max − ω_min)/ω ≈ 2·T_0·A/(n·J·ω²)
M·d²x/dt² + c·dx/dt + k·x = U·ω²·cos φ
X = U·ω²/√((k − M·ω²)² + (c·ω)²)