Engineering
Маховик и уравновешивание
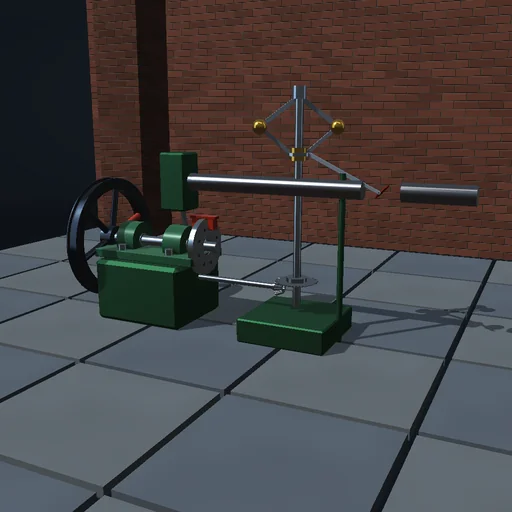
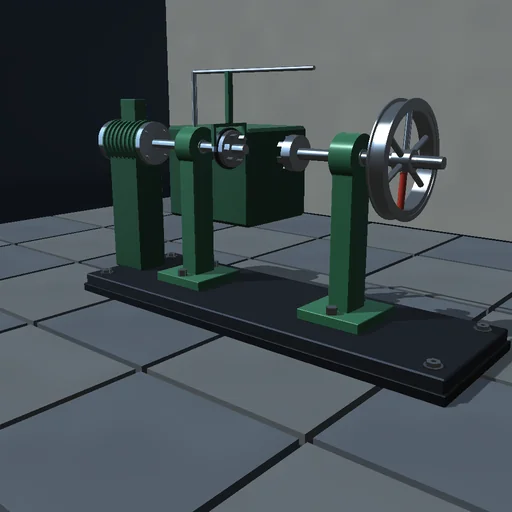
Сгладьте пульсирующий привод более тяжёлым маховиком и прочтите, как неравномерность скорости падает как 1/J; затем поставьте на обод груз дисбаланса, посмотрите, как стенд качается на резиновых опорах, пройдите резонанс опор и подберите противовес, гасящий вибрацию. Импульс момента показывает, как маховик сопротивляется изменению скорости.
Что происходит
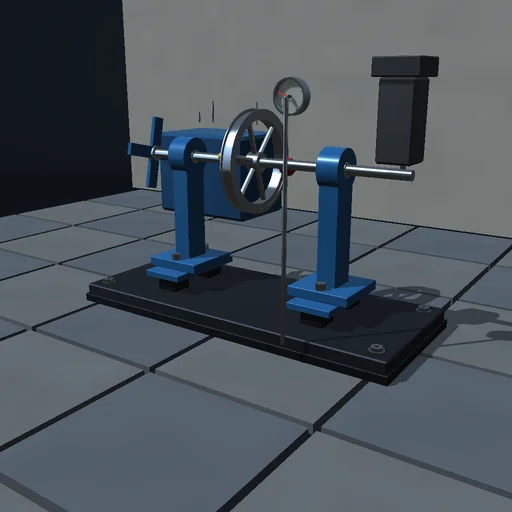
Вал с маховиком лежит в двух подшипниковых опорах, стоящих на резиновых амортизаторах. Одноцилиндровый привод даёт момент T_0·(1 + A·sin nφ) против вентиляторной нагрузки, пропорциональной скорости, так что скорость пульсирует раз или два за оборот, а инерция маховика задаёт насколько: δ ≈ 2T_0·A/(n·J·ω²). Груз дисбаланса на ободе и противовес под заданным углом оставляют остаточный дисбаланс, центробежная сила которого раскачивает весь ротор на опорах как ротор Джеффкотта, сильнее всего на резонансе опор √(k/M). RK4 с шагом 0,1 мс по углу, скорости и двум координатам опор.
Что попробовать
Увеличьте массу маховика и прочтите, как падает неравномерность; затем задайте дисбаланс, проведите скорость через резонанс опор и погасите качание противовесом напротив груза.
Модель и её ограничения
Жёсткий вал, изотропные опоры, движущиеся в плоскости поперёк вала, заданный закон момента и нагрузка, пропорциональная скорости, без гироскопических и подшипниковых эффектов. Учебный стенд, не балансировочная машина.
Уравнения модуля
Уравнения
J·dω/dt = T_0·(1 + A·sin nφ) − T_0·ω/ω_s
δ = (ω_max − ω_min)/ω ≈ 2·T_0·A/(n·J·ω²)
M·d²x/dt² + c·dx/dt + k·x = U·ω²·cos φ
X = U·ω²/√((k − M·ω²)² + (c·ω)²)