Astronomy / Engineering
Un robot sans appui fixe
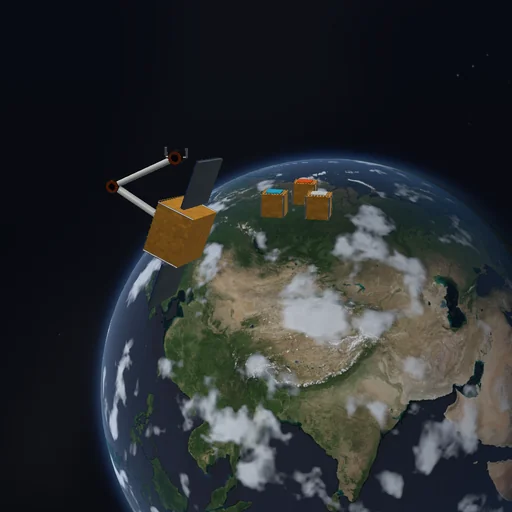
Transportez une charge avec une base flottante. Observez le mouvement de réaction du robot.
Le modèle et ses limites
Bac à sable en impesanteur sans sol, amortissement ni mise en veille. Les impulsions de capture agissent sur la charge et la base. Les deux segments ont une masse : bouger le bras déplace et fait tourner la base libre de sorte que le centre de masse et le moment cinétique du système restent fixes ; les tuyères d’attitude des flèches appliquent un couple externe. Pas de forces de gradient orbital dans ce volume de travail local.
Équations du module
Équations
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m