Astronomy / Engineering
Ein Roboter ohne festen Halt
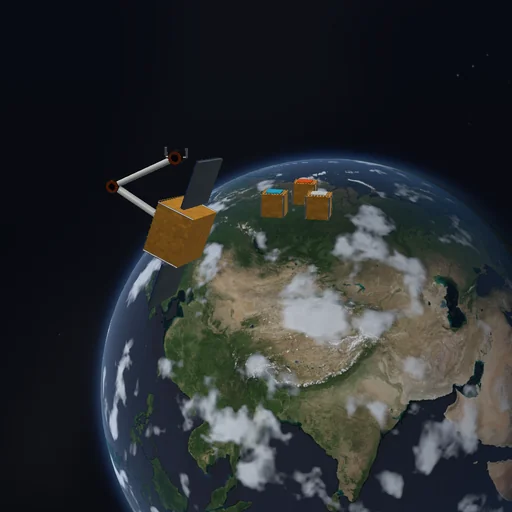
Bewege eine Last mit einem frei schwebenden Roboter. Die Basis reagiert auf jeden Transportimpuls.
Das Modell und seine Grenzen
Schwerelosigkeits-Sandbox ohne Boden, Dämpfung und Schlafen. Fangimpulse wirken auf Nutzlast und Basis. Die beiden Glieder tragen Masse: eine Armbewegung verschiebt und dreht die freie Basis, sodass Schwerpunkt und Drehimpuls des Systems ruhen; Pfeiltasten-Lagedüsen bringen ein äußeres Drehmoment auf. Keine Bahngradientenkräfte in diesem lokalen Arbeitsraum.
Gleichungen des Moduls
Gleichungen
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m