MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Astronomy / Engineering

Робот без неподвижной опоры

Поймайте дрейфующий груз роботом без неподвижной опоры. Перемещение захваченного груза вызывает ответное движение плавающего основания.
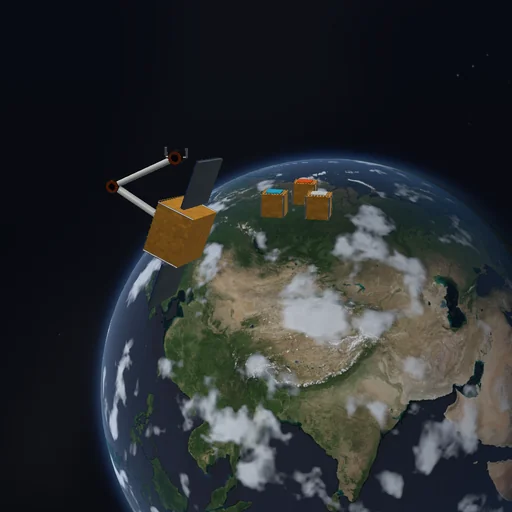
Робот без неподвижной опоры — Изображение из программы
Изображение из программы

Модель и её ограничения

Sandbox в невесомости с отключёнными полом, затуханием и сном тел. Импульсы захвата действуют на груз и основание. Звенья несут массу: движение руки смещает и поворачивает свободное основание так, что центр масс и момент импульса системы остаются на месте; клавиши вращения включают внешний момент двигателей. Орбитальный градиент в малой рабочей области не учитывается.

Уравнения модуля
Уравнения
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m
Другие эксперименты

К каталогу
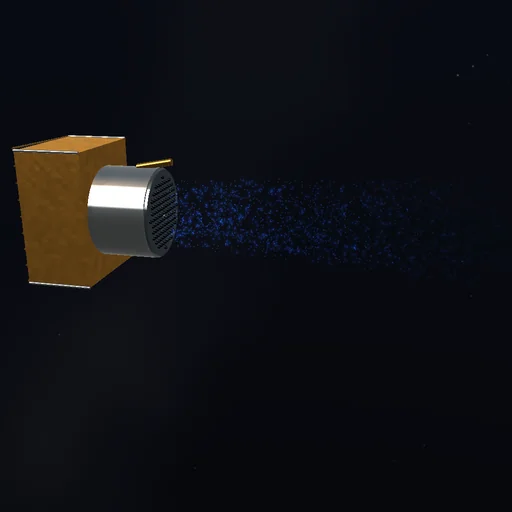
Ионный двигатель — Изображение из программы

Astronomy

Ионный двигатель

Исследуйте электрический двигатель и ионный факел. Сравните скорость истечения с тягой, накапливайте скорость при длительной работе и проверьте блокировку нейтрализатора.

Вход в атмосферу и теплозащита — Изображение из программы

Astronomy

Вход в атмосферу и теплозащита

Проведите капсулу через атмосферу. Меняйте крен и аэродинамическое качество, наблюдайте нагрев, торможение и остаток теплозащиты.

Спутниковая навигация — Изображение из программы

Astronomy

Спутниковая навигация

Определите положение приёмника по псевдодальностям шести спутников. Добавьте ошибку часов и шум дальности, сравните хорошую и плохую геометрию.