Astronomy / Engineering
Robot bez stałej podstawy
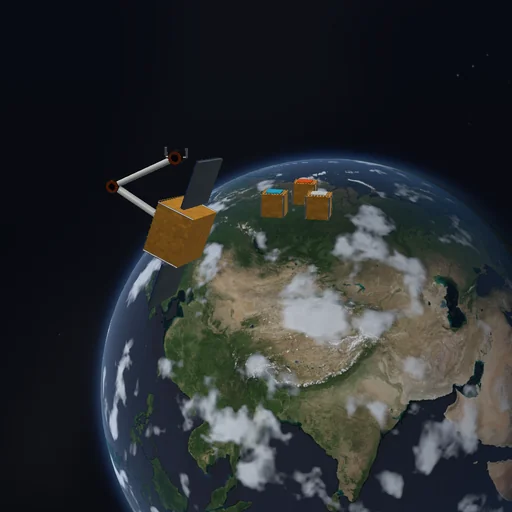
Przenoś ładunek swobodnym robotem i obserwuj reakcję jego podstawy.
Model i jego ograniczenia
Piaskownica w nieważkości z wyłączoną podłogą, tłumieniem i usypianiem. Impulsy chwytu działają na ładunek i bazę. Dwa człony mają masę: ruch ramienia przesuwa i obraca swobodną bazę tak, że środek masy i moment pędu układu pozostają na miejscu; silniczki orientacji na strzałkach przykładają zewnętrzny moment. Brak sił gradientu orbitalnego w tej lokalnej przestrzeni roboczej.
Równania modułu
Równania
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m