Astronomy
Wyznaczanie pozycji z orbity
Oblicz pozycję i błąd zegara z sześciu pseudoodległości. Porównaj geometrię satelitów i szum.
Model i jego ograniczenia
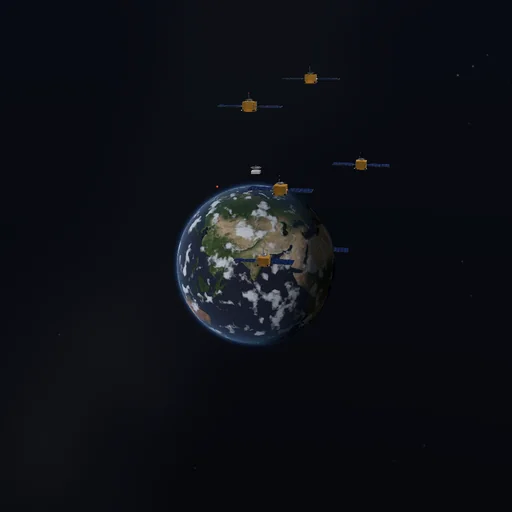
Syntetyczna konstelacja w rzeczywistej skali (sześć satelitów na sferze 26 560 km, odbiornik na ziemi); Gauss-Newton wyznacza trzy współrzędne pozycji i błąd zegara, GDOP z macierzy normalnej. Szum odległości to deterministyczny rozkład Gaussa. Bez prawdziwych efemeryd GNSS, jonosfery i poprawek relatywistycznych. Scena pokazuje kierunki do satelitów, nie odległości; znacznik błędu jest powiększony i ograniczony.
Równania modułu
Równania
rho_i = |r_i-r_receiver| + c delta_t + noise_i; delta_x = (J^T J)^(-1) J^T residual; c = 299792458 m/s