Astronomy
Encontrar la posición desde la órbita
Calcula posición y error de reloj con seis pseudodistancias. Compara distintas geometrías y ruido.
El modelo y sus límites
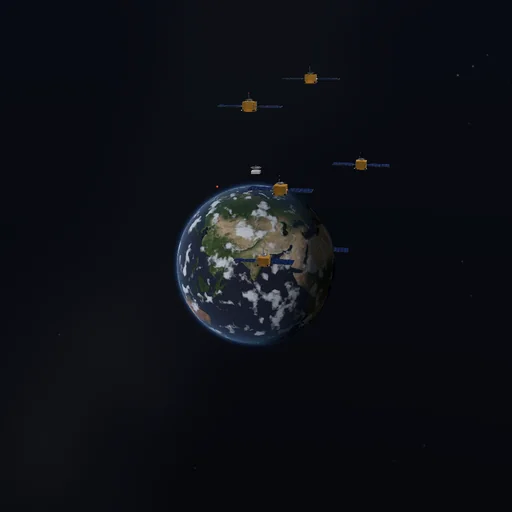
Constelación sintética a escala real (seis satélites en la esfera de 26 560 km, el receptor en tierra); Gauss-Newton resuelve tres coordenadas de posición más el sesgo de reloj, GDOP a partir de la matriz normal. El ruido de distancia es una gaussiana determinista. Sin efemérides GNSS reales, ionosfera ni correcciones relativistas. La escena muestra direcciones de satélites, no distancias; el marcador de error está ampliado y acotado.
Ecuaciones del módulo
Ecuaciones
rho_i = |r_i-r_receiver| + c delta_t + noise_i; delta_x = (J^T J)^(-1) J^T residual; c = 299792458 m/s