Astronomy
Trouver sa position depuis l'orbite
Estimez la position et le décalage d'horloge avec six pseudodistances. Testez le bruit et la géométrie.
Le modèle et ses limites
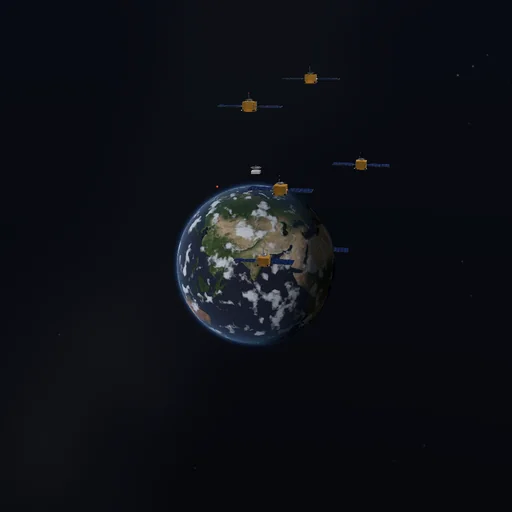
Constellation synthétique à l’échelle réelle (six satellites sur la sphère de 26 560 km, le récepteur au sol) ; Gauss-Newton résout trois coordonnées de position plus le biais d’horloge, GDOP à partir de la matrice normale. Le bruit de distance est une gaussienne déterministe. Pas d’éphémérides GNSS réelles, d’ionosphère ni de corrections relativistes. La scène montre les directions des satellites, pas les distances ; le marqueur d’erreur est agrandi et plafonné.
Équations du module
Équations
rho_i = |r_i-r_receiver| + c delta_t + noise_i; delta_x = (J^T J)^(-1) J^T residual; c = 299792458 m/s