Astronomy
Визначення положення з орбіти
Знайдіть координати й похибку годинника за шістьма псевдовідстанями. Порівнюйте геометрію та шум.
Модель та її обмеження
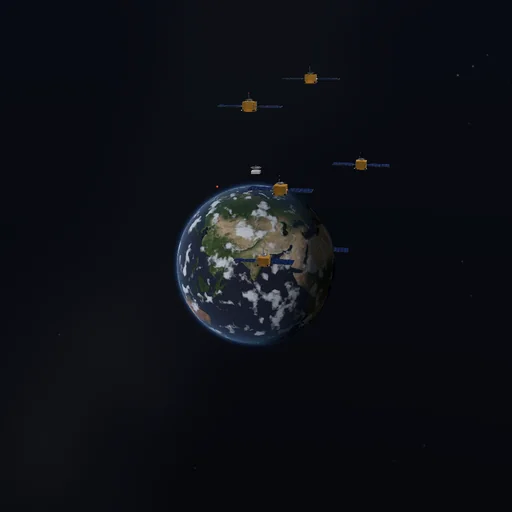
Синтетичне сузір’я в реальному масштабі (шість супутників на сфері 26 560 км, приймач на землі); Гаусс—Ньютон знаходить три координати та зсув годинника, GDOP із нормальної матриці. Шум дальності — детермінований гаусів. Без реальних ефемерид GNSS, іоносфери та релятивістських поправок. Сцена показує напрямки на супутники, а не відстані; маркер похибки збільшений і обмежений.
Рівняння модуля
Рівняння
rho_i = |r_i-r_receiver| + c delta_t + noise_i; delta_x = (J^T J)^(-1) J^T residual; c = 299792458 m/s