Astronomy / Engineering
Un robot senza base fissa
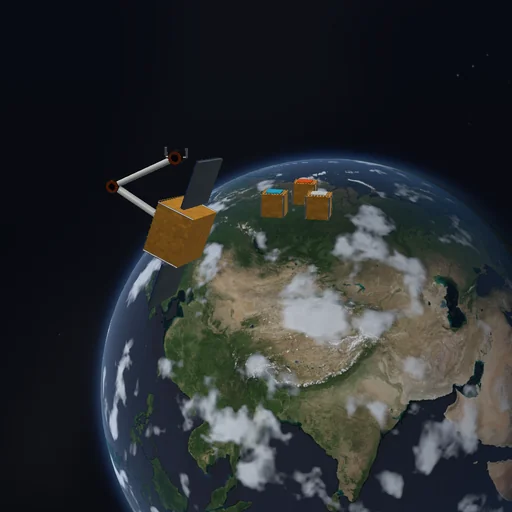
Sposta un carico con un robot libero e osserva il moto di reazione della base.
Il modello e i suoi limiti
Sandbox in assenza di gravità con pavimento, smorzamento e sospensione disattivati. Gli impulsi di cattura agiscono su carico e base. I due segmenti hanno massa: muovere il braccio sposta e ruota la base libera così che baricentro e momento angolare del sistema restino fermi; i getti d’assetto delle frecce applicano una coppia esterna. Nessuna forza di gradiente orbitale in questo volume di lavoro locale.
Equazioni del modulo
Equazioni
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m