Astronomy / Engineering
Un robot sin base fija
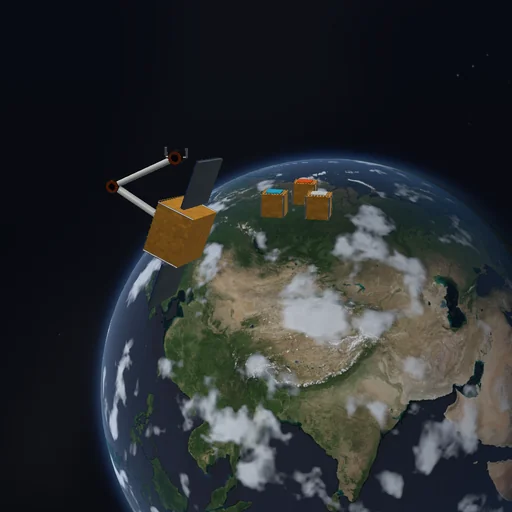
Mueve una carga con un robot flotante y observa cómo reacciona su base.
El modelo y sus límites
Sandbox en ingravidez con suelo, amortiguación y reposo desactivados. Los impulsos de captura actúan sobre carga y base. Los dos eslabones tienen masa: mover el brazo desplaza y gira la base libre de modo que el centro de masas y el momento angular del sistema no cambian; los propulsores de actitud de las flechas aplican un par externo. Sin fuerzas de gradiente orbital en este volumen de trabajo local.
Ecuaciones del módulo
Ecuaciones
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m