Astronomy / Engineering
Робот без нерухомої опори
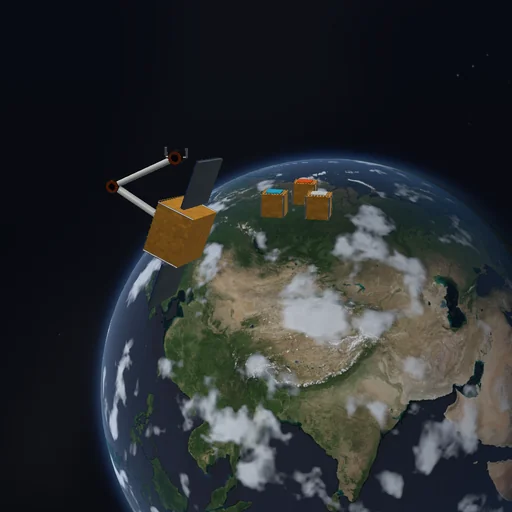
Переміщуйте вантаж вільним роботом і спостерігайте зворотний рух його основи.
Модель та її обмеження
Sandbox у невагомості з вимкненими підлогою, затуханням і сном тіл. Імпульси захоплення діють на вантаж і основу. Ланки мають масу: рух руки зміщує і повертає вільну основу так, що центр мас і момент імпульсу системи лишаються на місці; клавіші обертання вмикають зовнішній момент двигунів. Орбітальний градієнт у малій робочій області не враховується.
Рівняння модуля
Рівняння
P = sum(m_i v_i); dP/dt = 0; J_A = -J_B; |r_tool| <= 2.65 m