Astronomy
Points de Lagrange
Explorez les orbites troyennes et les équilibres instables, ouvrez les passages de Jacobi et comparez les trajectoires dans deux référentiels.
Ce qui se passe
Explorez les orbites troyennes et les équilibres instables, ouvrez les cols de Jacobi et comparez les trajectoires spatiales dans les cadres rotatifs et inertiel.
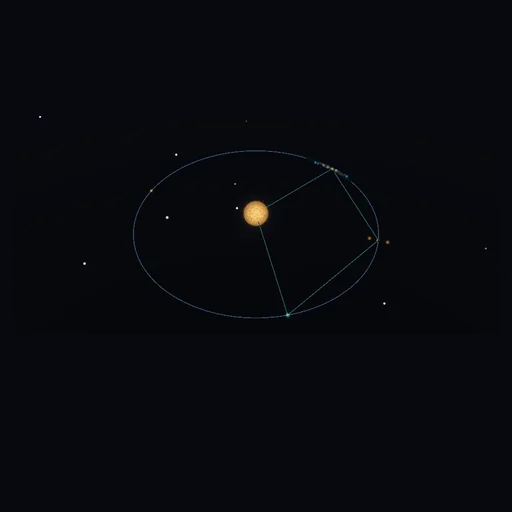
Problème circulaire restreint de trois corps dans 3D: masses primaires ponctuelles, traceurs sans masse, pas de gravité mutuelle, d’excentricité ou de poussée. Unités a=1, n=1, masse totale=1; τ n’est pas des secondes. Le critère L4/L5 est linéaire et local. Les préréglages spatiaux sont des lancements en mode centre/mode vertical non corrigés, pas des orbites halo périodiques calculées ou une éphéméride JWST. Webb orbite autour de L2 et nécessite le maintien de la station. Adaptative RK4 avec doublement d’étape et correction Richardson; les échantillons acceptés stockés permettent une recherche reproductible, aucune donnée future n’est mesurée. A 10^-4 un garde numérique d’approche rapprochée, r>8a domaine, dérive ou limites de travail arrêtent une trace; aucune n’est une preuve d’impact ou d’évasion permanente. La hauteur potentielle, les couleurs, l’éclat, la taille du corps/de l’engin et les longueurs de flèche sont illustratifs. La carte et le relief utilisent z=0 et la particule C sélectionnée; tous les membres de l’anneau peuvent avoir un C différent. A/B stocke des expériences complètes et compare des époques sans dimension communes, pas des calendriers physiques. Une trace s’arrête également à 24,000 échantillons stockés. Les traces de vue d’ensemble sont coupées à |x| ou |y| > 2.8a; le calcul continue jusqu’à sa propre limite de domaine. La vue rapprochée se concentre au plus sur 0.4a autour de l’équilibre de lancement. En mode relief B est projeté sur la surface potentielle de l’expérience en cours.
Le modèle et ses limites
Problème circulaire restreint de trois corps dans 3D: masses primaires ponctuelles, traceurs sans masse, pas de gravité mutuelle, d’excentricité ou de poussée. Unités a=1, n=1, masse totale=1; τ n’est pas des secondes. Le critère L4/L5 est linéaire et local. Les préréglages spatiaux sont des lancements en mode centre/mode vertical non corrigés, pas des orbites halo périodiques calculées ou une éphéméride JWST. Webb orbite autour de L2 et nécessite le maintien de la station. Adaptative RK4 avec doublement d’étape et correction Richardson; les échantillons acceptés stockés permettent une recherche reproductible, aucune donnée future n’est mesurée. A 10^-4 un garde numérique d’approche rapprochée, r>8a domaine, dérive ou limites de travail arrêtent une trace; aucune n’est une preuve d’impact ou d’évasion permanente. La hauteur potentielle, les couleurs, l’éclat, la taille du corps/de l’engin et les longueurs de flèche sont illustratifs. La carte et le relief utilisent z=0 et la particule C sélectionnée; tous les membres de l’anneau peuvent avoir un C différent. A/B stocke des expériences complètes et compare des époques sans dimension communes, pas des calendriers physiques. Une trace s’arrête également à 24,000 échantillons stockés. Les traces de vue d’ensemble sont coupées à |x| ou |y| > 2.8a; le calcul continue jusqu’à sa propre limite de domaine. La vue rapprochée se concentre au plus sur 0.4a autour de l’équilibre de lancement. En mode relief B est projeté sur la surface potentielle de l’expérience en cours.
Équations du module
Équations
Omega=(x²+y²)/2+(1-mu)/r1+mu/r2, r1²=(x+mu)²+y²+z², r2²=(x-1+mu)²+y²+z²
x''=Omega_x+2y', y''=Omega_y-2x', z''=-(1-mu)z/r1³-mu z/r2³
C=2Omega-vx²-vy²-vz² ; les vitesses autorisées nécessitent  2Omega-C>=0
L4/5=(1/2-mu, +/-sqrt(3)/2,0) ; stabilité planaire linéaire:  27mu(1-mu)<1
lambda^4+(4-Omega_xx-Omega_yy)lambda²+Omega_xx Omega_yy-Omega_xy²=0
Inertial  r=R(tau) r_rot; v=R(tau)(v_rot+ez cross r_rot)
Une révolution primaire  = 2pi  unités de temps.  C_i=2Omega(L_i) ; un col ouvert ne garantit pas le transit.