Astronomy
Punkty Lagrange’a
Badaj orbity trojańskie i niestabilne równowagi, otwieraj przejścia Jacobiego i porównuj trajektorie w dwóch układach odniesienia.
Co się dzieje
Zbadaj orbity trojańskie i niestabilne równowagi, otwórz szyje Jacobiego i porównaj trajektorie przestrzenne w układach obrotowych i inercyjnych.
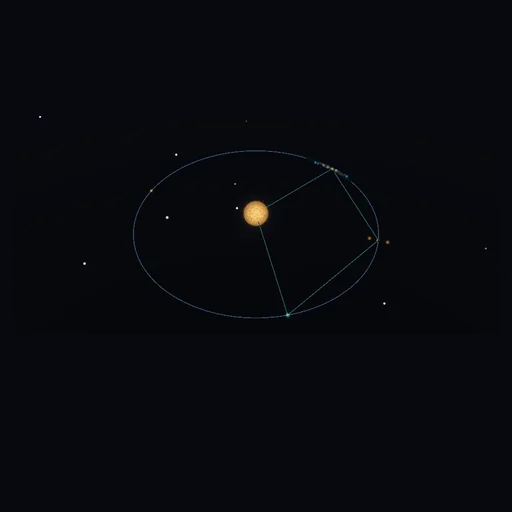
Okrągły ograniczony problem trzech ciał w 3D: pierwotne masy punktowe, śladowniki bezmasywne, brak wzajemnej grawitacji, ekscentryczności lub ciągu. Jednostki a=1, n=1, całkowita masa =1; τ nie jest sekundą. Kryterium L4/L5 jest liniowe i lokalne. Przestrzenne ustawienia są nieskorygowanymi startami w trybie środkowym / pionowym, nie obliczanymi okresowymi orbitami halo lub efemerydą JWST. Webb orbituje wokół L2 i wymaga utrzymania stacji. Adaptacyjne RK4 z podwojeniem kroków i korekcją Richardsona; przechowywane zaakceptowane próbki umożliwiają odtwarzalne poszukiwanie, nie są mierzone żadne przyszłe dane. A 10^-4 numeryczna ochrona bliskiego podejścia, r>8a domena, dryf lub ograniczenia pracy zatrzymują ślad; żaden nie jest dowodem uderzenia lub trwałej ucieczki. Potencjalna wysokość, kolory, poświata, rozmiary ciała / statku i długości strzałek są ilustracyjne. Mapa i relief używają z=0 i wybranej cząstki C; wszyscy członkowie pierścienia mogą mieć różne C. A/B przechowuje pełne eksperymenty i porównuje wspólne bezwymiarowe epoki, nie fizyczne kalendarze. Ślad również zatrzymuje się w 24,000 przechowywanych próbek. Ślady przeglądu są przycinane w |x| lub |y| > 2.8a; obliczenia są kontynuowane do własnego limitu domeny. Bliski widok skupia się najwyżej na 0.4a wokół równowagi startu. W trybie reliefu B jest wyświetlany na potencjalnej powierzchni bieżącego eksperymentu.
Model i jego ograniczenia
Okrągły ograniczony problem trzech ciał w 3D: pierwotne masy punktowe, śladowniki bezmasywne, brak wzajemnej grawitacji, ekscentryczności lub ciągu. Jednostki a=1, n=1, całkowita masa =1; τ nie jest sekundą. Kryterium L4/L5 jest liniowe i lokalne. Przestrzenne ustawienia są nieskorygowanymi startami w trybie środkowym / pionowym, nie obliczanymi okresowymi orbitami halo lub efemerydą JWST. Webb orbituje wokół L2 i wymaga utrzymania stacji. Adaptacyjne RK4 z podwojeniem kroków i korekcją Richardsona; przechowywane zaakceptowane próbki umożliwiają odtwarzalne poszukiwanie, nie są mierzone żadne przyszłe dane. A 10^-4 numeryczna ochrona bliskiego podejścia, r>8a domena, dryf lub ograniczenia pracy zatrzymują ślad; żaden nie jest dowodem uderzenia lub trwałej ucieczki. Potencjalna wysokość, kolory, poświata, rozmiary ciała / statku i długości strzałek są ilustracyjne. Mapa i relief używają z=0 i wybranej cząstki C; wszyscy członkowie pierścienia mogą mieć różne C. A/B przechowuje pełne eksperymenty i porównuje wspólne bezwymiarowe epoki, nie fizyczne kalendarze. Ślad również zatrzymuje się w 24,000 przechowywanych próbek. Ślady przeglądu są przycinane w |x| lub |y| > 2.8a; obliczenia są kontynuowane do własnego limitu domeny. Bliski widok skupia się najwyżej na 0.4a wokół równowagi startu. W trybie reliefu B jest wyświetlany na potencjalnej powierzchni bieżącego eksperymentu.
Równania modułu
Równania
Omega=(x²+y²)/2+(1-mu)/r1+mu/r2, r1²=(x+mu)²+y²+z², r2²=(x-1+mu)²+y²+z²
x''=Omega_x+2y', y''=Omega_y-2x', z''=-(1-mu)z/r1³-mu z/r2³
C=2Omega-vx²-vy²-vz² ; dozwolone prędkości wymagają  2Omega-C>=0
L4/5=(1/2-mu, +/-sqrt(3)/2,0) ; stabilność liniowa płaska:  27mu(1-mu)<1
lambda^4+(4-Omega_xx-Omega_yy)lambda²+Omega_xx Omega_yy-Omega_xy²=0
Bezwładność  r=R(tau) r_rot; v=R(tau)(v_rot+ez cross r_rot)
Jeden pierwotny obrót  = 2pi  jednostek czasu.  C_i=2Omega(L_i) ; otwarta szyjka nie gwarantuje tranzytu.