Astronomy
Lagrange-Punkte
Erkunde Trojanerbahnen und instabile Gleichgewichte, öffne Jacobi-Durchgänge und vergleiche räumliche Bahnen in zwei Bezugssystemen.
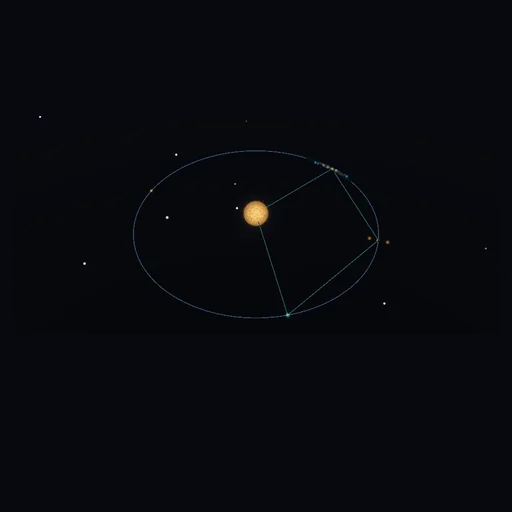
Was passiert
Erforschen Sie trojanische Umlaufbahnen und instabile Gleichgewichte, offene Jacobi-Hälse und vergleichen Sie räumliche Trajektorien in rotierenden und inertialen Systemen.
Kreisbeschränktes Drei-Körper-Problem 3D: Punkt-Massen-Primäre, masselose Tracer, keine gegenseitige Gravitation, Exzentrizität oder Schub. Einheiten a=1, n=1, Gesamtmasse =1; τ ist nicht Sekunden. L4/L5 Das Kriterium ist linear und lokal. Die räumlichen Voreinstellungen sind unkorrektierte Zentrum-/Vertikal-Modus-Starts, nicht berechnete periodische Halo-Orbits oder eine JWST-Ephemeris. Webb kreist um L2 Und benötigt Stationspflege. Adaptive RK4 mit Schrittverdoppelung und Richardson-Korrektur; gespeicherte Akzeptanzproben ermöglichen reproduzierbare Suche, es werden keine zukünftigen Daten gemessen. A 10^-4 Ein numerischer Nahbereichsschutz, r>8a Domänen-, Drift- oder Arbeitsgrenzen stoppen eine Spur; keine ist Beweis für Aufprall oder dauerhafte Flucht. Potenzielle Höhe, Farben, Glühen, Körper- / Bootsgrößen und Pfeillängen sind illustrativ. Karten- und Reliefnutzung z=0 und das ausgewählte Teilchen C; alle Ringmitglieder können unterschiedliche C haben. A/B speichert vollständige Experimente und vergleicht gemeinsame dimensionlose Epochen, nicht physische Kalender. Eine Spur hält auch an 24,000 Die gespeicherten Proben. Übersichts-Trails werden bei |x| oder |y| > 2.8a; Die Berechnung wird bis zur eigenen Domänengrenze fortgesetzt. Nahaufnahme fokussiert auf höchstens 0.4a Um das Startgleichgewicht herum. Im Reliefmodus wird B auf die Potentialfläche des aktuellen Experiments projiziert.
Das Modell und seine Grenzen
Kreisbeschränktes Drei-Körper-Problem 3D: Punkt-Massen-Primäre, masselose Tracer, keine gegenseitige Gravitation, Exzentrizität oder Schub. Einheiten a=1, n=1, Gesamtmasse =1; τ ist nicht Sekunden. L4/L5 Das Kriterium ist linear und lokal. Die räumlichen Voreinstellungen sind unkorrektierte Zentrum-/Vertikal-Modus-Starts, nicht berechnete periodische Halo-Orbits oder eine JWST-Ephemeris. Webb kreist um L2 Und benötigt Stationspflege. Adaptive RK4 mit Schrittverdoppelung und Richardson-Korrektur; gespeicherte Akzeptanzproben ermöglichen reproduzierbare Suche, es werden keine zukünftigen Daten gemessen. A 10^-4 Ein numerischer Nahbereichsschutz, r>8a Domänen-, Drift- oder Arbeitsgrenzen stoppen eine Spur; keine ist Beweis für Aufprall oder dauerhafte Flucht. Potenzielle Höhe, Farben, Glühen, Körper- / Bootsgrößen und Pfeillängen sind illustrativ. Karten- und Reliefnutzung z=0 und das ausgewählte Teilchen C; alle Ringmitglieder können unterschiedliche C haben. A/B speichert vollständige Experimente und vergleicht gemeinsame dimensionlose Epochen, nicht physische Kalender. Eine Spur hält auch an 24,000 Die gespeicherten Proben. Übersichts-Trails werden bei |x| oder |y| > 2.8a; Die Berechnung wird bis zur eigenen Domänengrenze fortgesetzt. Nahaufnahme fokussiert auf höchstens 0.4a Um das Startgleichgewicht herum. Im Reliefmodus wird B auf die Potentialfläche des aktuellen Experiments projiziert.
Gleichungen des Moduls
Gleichungen
Omega=(x²+y²)/2+(1-mu)/r1+mu/r2, r1²=(x+mu)²+y²+z², r2²=(x-1+mu)²+y²+z²
x''=Omega_x+2y', y''=Omega_y-2x', z''=-(1-mu)z/r1³-mu z/r2³
C=2Omega-vx²-vy²-vz² ; erlaubte Geschwindigkeiten erfordern  2Omega-C>=0
L4/5=(1/2-mu, +/-sqrt(3)/2,0) ; lineare Planstabilität:  27mu(1-mu)<1
lambda^4+(4-Omega_xx-Omega_yy)lambda²+Omega_xx Omega_yy-Omega_xy²=0
Trägheit  r=R(tau) r_rot; v=R(tau)(v_rot+ez cross r_rot)
Eine primäre Umdrehung  = 2pi  Zeiteinheiten.  C_i=2Omega(L_i) ; ein offener Hals garantiert keinen Transit.