Astronomy
Punti di Lagrange
Esplora orbite troiane ed equilibri instabili, apri passaggi di Jacobi e confronta traiettorie spaziali in due sistemi di riferimento.
Cosa succede
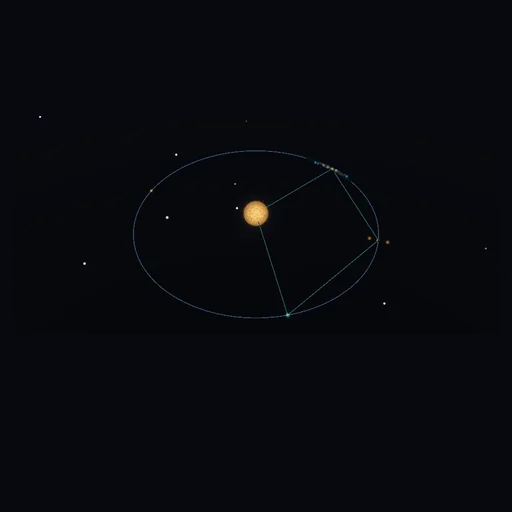
Esplora orbite troiane ed equilibri instabili, collo di Jacobi aperto e confronta traiettorie spaziali in sistemi rotanti e inerziali.
Problema circolare ristretto a tre corpi in 3D: Primarie a massa puntiforme, traccianti senza massa, nessuna gravità reciproca, eccentricità o spinta. Unità a=1, n=1, Massa totale =1; τ Non è secondi. L4/L5 Il criterio è lineare e locale. I preset spaziali sono lanci in modalità centro/verticale non corretti, non orbite alone periodiche calcolate o un'efemeride JWST. Webb orbita intorno L2 E ha bisogno di stazione di mantenimento. Adattivo RK4 Con raddoppiamento di step e correzione di Richardson; campioni accettati memorizzati consentono una ricerca riproducibile, non vengono misurati dati futuri. A 10^-4 Un numerico close-approach guard, r>8a Limiti di dominio, deriva o lavoro fermano una traccia; nessuna è prova di impatto o fuga permanente. Potenziale altezza, colori, bagliore, dimensioni del corpo/imbarcazione e lunghezze delle frecce sono illustrativi. Uso della mappa e del rilievo z=0 e la particella selezionata C; tutti i membri dell'anello possono avere C diversi. A/B memorizza esperimenti completi e confronta epoche comuni senza dimensioni, non calendari fisici. Una traccia si ferma anche a 24,000 Campioni immagazzinati. I sentieri panoramici sono tagliati a |x| o |y| > 2.8a; Il calcolo continua fino al limite del proprio dominio. La vista ravvicinata si concentra al massimo su 0.4a Attorno all'equilibrio di lancio. In modalità di rilievo B è proiettato sulla superficie potenziale dell’esperimento corrente.
Il modello e i suoi limiti
Problema circolare ristretto a tre corpi in 3D: Primarie a massa puntiforme, traccianti senza massa, nessuna gravità reciproca, eccentricità o spinta. Unità a=1, n=1, Massa totale =1; τ Non è secondi. L4/L5 Il criterio è lineare e locale. I preset spaziali sono lanci in modalità centro/verticale non corretti, non orbite alone periodiche calcolate o un'efemeride JWST. Webb orbita intorno L2 E ha bisogno di stazione di mantenimento. Adattivo RK4 Con raddoppiamento di step e correzione di Richardson; campioni accettati memorizzati consentono una ricerca riproducibile, non vengono misurati dati futuri. A 10^-4 Un numerico close-approach guard, r>8a Limiti di dominio, deriva o lavoro fermano una traccia; nessuna è prova di impatto o fuga permanente. Potenziale altezza, colori, bagliore, dimensioni del corpo/imbarcazione e lunghezze delle frecce sono illustrativi. Uso della mappa e del rilievo z=0 e la particella selezionata C; tutti i membri dell'anello possono avere C diversi. A/B memorizza esperimenti completi e confronta epoche comuni senza dimensioni, non calendari fisici. Una traccia si ferma anche a 24,000 Campioni immagazzinati. I sentieri panoramici sono tagliati a |x| o |y| > 2.8a; Il calcolo continua fino al limite del proprio dominio. La vista ravvicinata si concentra al massimo su 0.4a Attorno all'equilibrio di lancio. In modalità di rilievo B è proiettato sulla superficie potenziale dell’esperimento corrente.
Equazioni del modulo
Equazioni
Omega=(x²+y²)/2+(1-mu)/r1+mu/r2, r1²=(x+mu)²+y²+z², r2²=(x-1+mu)²+y²+z²
x''=Omega_x+2y', y''=Omega_y-2x', z''=-(1-mu)z/r1³-mu z/r2³
C=2Omega-vx²-vy²-vz² ; le velocità consentite richiedono  2Omega-C>=0
L4/5=(1/2-mu, +/-sqrt(3)/2,0) ; stabilità planare lineare:  27mu(1-mu)<1
lambda^4+(4-Omega_xx-Omega_yy)lambda²+Omega_xx Omega_yy-Omega_xy²=0
Inerziale  r=R(tau) r_rot; v=R(tau)(v_rot+ez cross r_rot)
Una rivoluzione primaria  = 2pi  unità di tempo.  C_i=2Omega(L_i) ; un collo aperto non garantisce il transito.