Astronomy
Точки Лагранжа
Досліджуйте троянські орбіти та нестійкі рівноваги, відкривайте проходи Якобі, порівнюйте просторові траєкторії у двох системах відліку.
Що відбувається
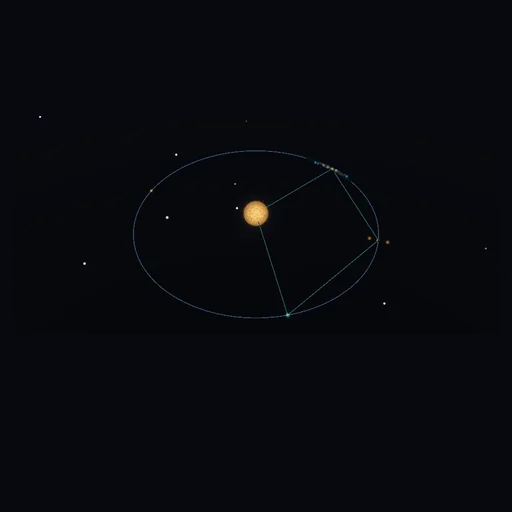
Дослідження троянських орбіт і нестабільної рівноваги, відкриття шиї Якобі і порівняння просторових траєкторій у обертальних і інерційних системах.
Кругла обмежена проблема з трьома тілами у 3D: первинні точкові маси, безмасові сліди, відсутність взаємної гравітації, ексцентриситету або тяги. Одиниці a=1, n=1, загальна маса=1; τ не дорівнює секундам. Критерій L4/L5 є лінійним і локальним. Просторові попередні параметри — це запуски у центральному/ вертикальному режимі без корекції, а не обчислені періодичні орбіти гало або ефемериди JWST. Вебб обертається навколо L2 і потребує утримання станції. Адаптивний RK4 з подвоєнням кроку і корекцією Річардсона; збережені прийняті зразки дозволяють відтворювати пошук, не вимірюються майбутні дані. A 10^-4 числовий захист близького підходу, r>8a область, дрейф або обмеження роботи зупиняють слід; жоден з них не є доказом удару або постійного втечі. Потенційна висота, кольори, світіння, розміри тіла/ апарату і довжина стріл є ілюстративними. Карта і рельєф використовують z=0 і вибрану частинку C; всі члени кільця можуть мати різні C. A/ B зберігає повні експерименти і порівнює спільні безвимірні епохи, а не фізичні календарі. слід також зупиняється на 24,000 збережених зразків. Сліди огляду обрізаються на |x| або |y| > 2.8a; обчислення продовжуються до межі власної області. Ближчий перегляд зосереджується на максимумі 0.4a навколо рівноваги запуску. У рельєфному режимі B проекціюються на потенційну поверхню поточного експерименту.
Модель та її обмеження
Кругла обмежена проблема з трьома тілами у 3D: первинні точкові маси, безмасові сліди, відсутність взаємної гравітації, ексцентриситету або тяги. Одиниці a=1, n=1, загальна маса=1; τ не дорівнює секундам. Критерій L4/L5 є лінійним і локальним. Просторові попередні параметри — це запуски у центральному/ вертикальному режимі без корекції, а не обчислені періодичні орбіти гало або ефемериди JWST. Вебб обертається навколо L2 і потребує утримання станції. Адаптивний RK4 з подвоєнням кроку і корекцією Річардсона; збережені прийняті зразки дозволяють відтворювати пошук, не вимірюються майбутні дані. A 10^-4 числовий захист близького підходу, r>8a область, дрейф або обмеження роботи зупиняють слід; жоден з них не є доказом удару або постійного втечі. Потенційна висота, кольори, світіння, розміри тіла/ апарату і довжина стріл є ілюстративними. Карта і рельєф використовують z=0 і вибрану частинку C; всі члени кільця можуть мати різні C. A/ B зберігає повні експерименти і порівнює спільні безвимірні епохи, а не фізичні календарі. слід також зупиняється на 24,000 збережених зразків. Сліди огляду обрізаються на |x| або |y| > 2.8a; обчислення продовжуються до межі власної області. Ближчий перегляд зосереджується на максимумі 0.4a навколо рівноваги запуску. У рельєфному режимі B проекціюються на потенційну поверхню поточного експерименту.
Рівняння модуля
Рівняння
Omega=(x²+y²)/2+(1-mu)/r1+mu/r2, r1²=(x+mu)²+y²+z², r2²=(x-1+mu)²+y²+z²
x''=Omega_x+2y', y''=Omega_y-2x', z''=-(1-mu)z/r1³-mu z/r2³
C=2Omega-vx²-vy²-vz² ; дозволені швидкості вимагають  2Omega-C>=0
L4/5=(1/2-mu, +/-sqrt(3)/2,0) ; лінійна планарна стабільність:  27mu(1-mu)<1
lambda^4+(4-Omega_xx-Omega_yy)lambda²+Omega_xx Omega_yy-Omega_xy²=0
Інерційна  r=R(tau) r_rot; v=R(tau)(v_rot+ez cross r_rot)
Один первинний оберт  = 2pi  одиниць часу.  C_i=2Omega(L_i) ; відкрита шия не гарантує проходження.