MakarovSuites
Français
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contact et licences

Astronomy / Engineering

Expédition en rover lunaire

Parcourez les cratères et les pentes. Comparez adhérence et charges des roues ou suivez le parcours automatique.
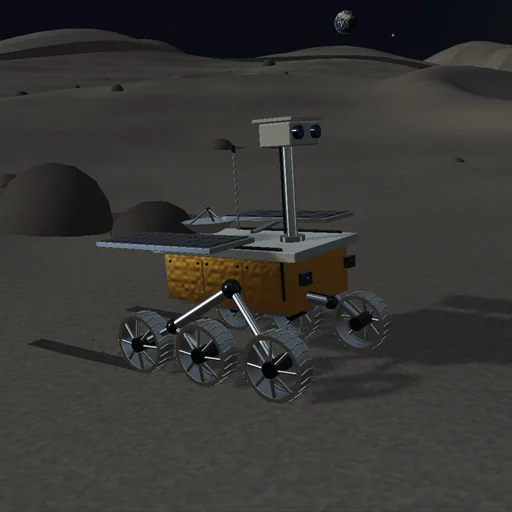
Expédition en rover lunaire — Image réelle de l’application
Image réelle de l’application

Le modèle et ses limites

Six contacts à ressort de course limitée, traction limitée par le frottement et rochers ellipsoïdaux fixes. Les petites pierres portent les roues ; les gros rochers heurtent le contour du rover. Plan de support amorti, sans dynamique complète rocker-bogie, déformation du sol ni rochers mobiles. Diamètre apparent terrestre : environ 1,9°. Étoiles à exposition renforcée. Terrain synthétique.

Équations du module
Équations
N_i = max(0, k (l0 - l_i) - c v_y); |F_t| <= mu sum(N_i); m dv/dt = F_t + F_side + F_g
Autres expériences

Retour au catalogue
Se poser doucement sur la Lune — Image réelle de l’application

Astronomy / Engineering

Se poser doucement sur la Lune

Réglez la poussée et l'inclinaison ou observez l'atterrissage automatique. Surveillez carburant et vitesse au contact.

Amarrer un véhicule spatial — Image réelle de l’application

Astronomy / Engineering

Amarrer un véhicule spatial

Rejoignez le port d'amarrage en contrôlant position et orientation. Le pilote automatique utilise les mêmes propulseurs limités.