MakarovSuites
Русский
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Связь и лицензии

Astronomy / Engineering

Луноход: экспедиция

Управляйте шестиколёсным луноходом на рельефном полигоне. Сравните сцепление, нагрузки на подвеску и автоматический маршрут.
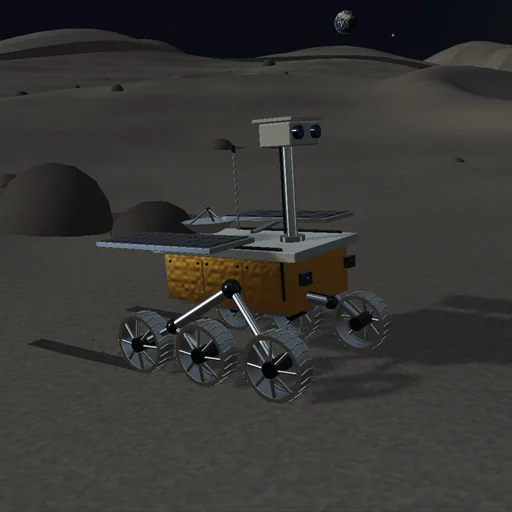
Луноход: экспедиция — Изображение из программы
Изображение из программы

Модель и её ограничения

Шесть упругих контактов с ограниченным ходом, тяга с пределом по трению и неподвижные эллипсоидальные камни. Малые камни поддерживают колёса, большие сталкиваются с контуром лунохода. Корпус следует сглаженной опорной плоскости. Деформация грунта, подвижные валуны и полная динамика rocker-bogie не рассчитываются. Видимый диаметр Земли около 1,9°; экспозиция звёзд усилена. Рельеф синтетический, а не карта места на Луне.

Уравнения модуля
Уравнения
N_i = max(0, k (l0 - l_i) - c v_y); |F_t| <= mu sum(N_i); m dv/dt = F_t + F_side + F_g
Другие эксперименты

К каталогу
Посадка на Луну — Изображение из программы

Astronomy / Engineering

Посадка на Луну

Посадите аппарат на светящуюся площадку. Сначала попробуйте автопосадку, затем управляйте тягой и наклоном, следя за топливом и скоростью касания.

Стыковка космического корабля — Изображение из программы

Astronomy / Engineering

Стыковка космического корабля

Подойдите к станции, согласуйте ориентацию и войдите в стыковочный узел. Автоматика использует те же ограниченные двигатели, что и ручное управление.

Спутник: день и ночь — Изображение из программы

Astronomy

Спутник: день и ночь

Поддерживайте питание спутника на свету и в тени. Раскройте солнечные панели, изменяйте их ориентацию и управляйте научной нагрузкой.