Astronomy / Engineering
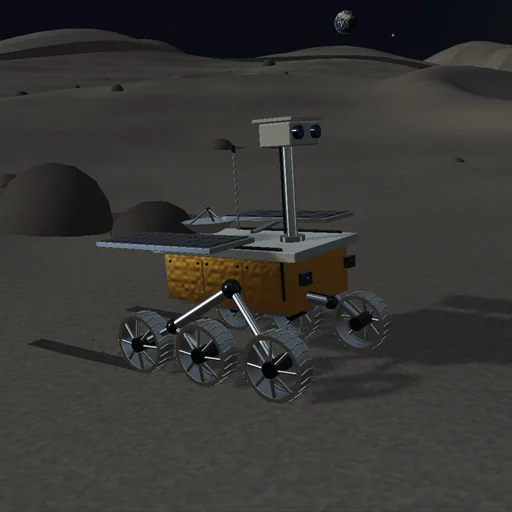
Expedición de un róver lunar
Conduce por cráteres y pendientes. Compara adherencia y cargas de las ruedas o sigue la ruta automática.
El modelo y sus límites
Seis contactos elásticos con recorrido limitado, tracción limitada por fricción y rocas elipsoidales fijas. Las piedras pequeñas sostienen las ruedas; las grandes chocan con el contorno del róver. Plano de apoyo amortiguado, sin dinámica rocker-bogie completa, deformación del suelo ni rocas móviles. Diámetro aparente de la Tierra: unos 1,9°. Estrellas con exposición aumentada. Terreno sintético.
Ecuaciones del módulo
Ecuaciones
N_i = max(0, k (l0 - l_i) - c v_y); |F_t| <= mu sum(N_i); m dv/dt = F_t + F_side + F_g