MakarovSuites
Italiano
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contatti e licenze

Astronomy / Engineering

Spedizione con un rover lunare

Guida tra crateri e pendii. Confronta aderenza e carichi sulle ruote oppure segui il percorso automatico.
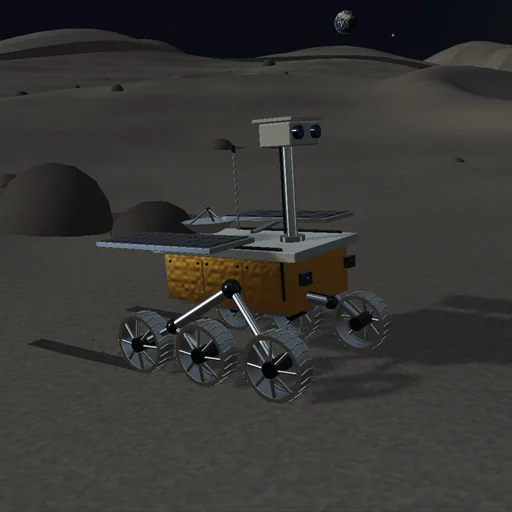
Spedizione con un rover lunare — Immagine reale dell’applicazione
Immagine reale dell’applicazione

Il modello e i suoi limiti

Sei contatti elastici a corsa limitata, trazione limitata dall’attrito e rocce ellissoidali fisse. Le pietre piccole sostengono le ruote; i massi urtano il contorno del rover. Piano di appoggio smorzato, senza dinamica rocker-bogie completa, deformazione del terreno o massi mobili. Diametro apparente terrestre: circa 1,9°. Stelle con esposizione aumentata. Terreno sintetico.

Equazioni del modulo
Equazioni
N_i = max(0, k (l0 - l_i) - c v_y); |F_t| <= mu sum(N_i); m dv/dt = F_t + F_side + F_g
Altri esperimenti

Torna al catalogo
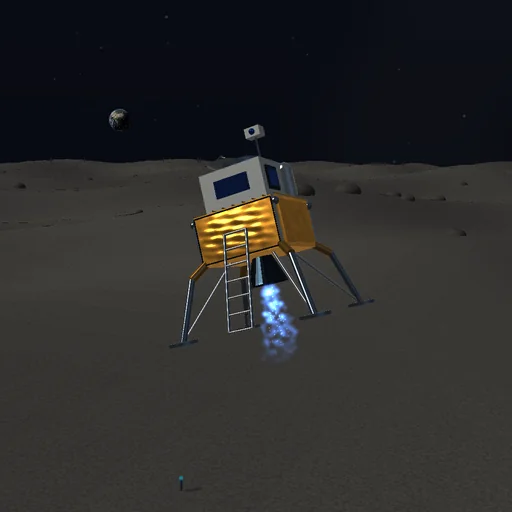
Atterrare dolcemente sulla Luna — Immagine reale dell’applicazione

Astronomy / Engineering

Atterrare dolcemente sulla Luna

Regola spinta e inclinazione oppure osserva la discesa automatica. Controlla carburante e velocità al contatto.

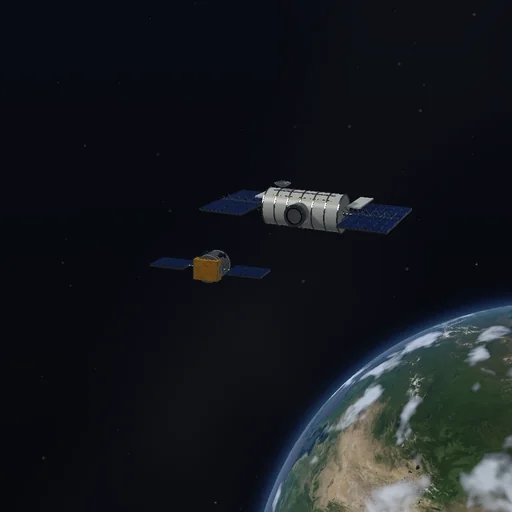
Attraccare un veicolo spaziale — Immagine reale dell’applicazione

Astronomy / Engineering

Attraccare un veicolo spaziale

Allinea il veicolo al portello e avvicinati. Il pilota automatico usa gli stessi propulsori limitati.