MakarovSuites
Français
EnglishDeutschРусскийУкраїнськаFrançaisEspañolItalianoPolski
Contact et licences

Engineering

Tunnelier

Forez un tunnel de six mètres à travers grès, granite, une zone de faille et calcaire à la lumière des lampes de voûte. Quarante molettes portent chacune la charge que le modèle de la Colorado School of Mines donne pour la résistance de la roche et la pénétration par tour ; la poussée réglée, moins le frottement du bouclier, décide de leur profondeur de coupe - sauf si le couple de la tête, la capacité des molettes ou la pénétration maximale de la machine limite d’abord. Forez une course, arrêtez et posez un anneau de voussoirs, arrêtez encore quand les molettes extérieures, qui roulent le plus, sont usées ; comparez avancements et énergies spécifiques de chaque roche, et donnez toute la poussée dans le granite pour voir l’entraînement manquer de couple.
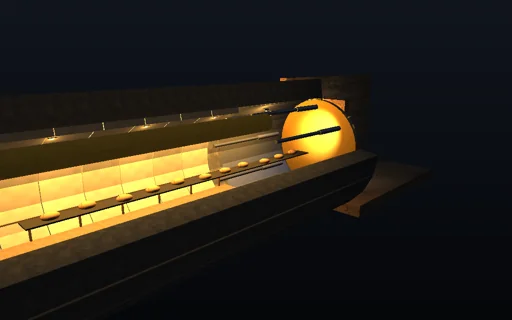
Tunnelier — Image réelle de l’application
Image réelle de l’application

Ce qui se passe

Une tête de 6 m à quarante molettes de 17 pouces aux rayons R·sqrt((i + ½)/40). Chaque molette porte la force de la Colorado School of Mines C·T·R·phi·(S·sigma_c²·sigma_t/(phi·sqrt(R·T)))^(1/3) à l’angle de contact acos((R − p)/R) ; la pénétration par tour résout l’équilibre de poussée avec le frottement du bouclier, puis est réduite à la capacité des molettes et au couple que l’entraînement donne à sa vitesse. La roche change le long du tracé : grès, granite, zone de faille, calcaire. L’anneau de chaque molette s’use avec la distance roulée et l’abrasivité ; la machine fore une course de 1,8 m, s’arrête pour poser un anneau, puis pour changer les molettes usées. Pas quasi statiques de 1 s.

À essayer

Regardez l’avancement et la limite changer avec la roche ; donnez toute la poussée dans le granite pour manquer de couple ; réduisez la limite d’usure ; lisez l’énergie spécifique de chaque roche.

Le modèle et ses limites

Une loi de coupe quasi statique pour un espacement de molettes, roche uniforme dans chaque couche, sans effondrement du front ni limite d’évacuation des déblais, un temps de pose d’anneau fixe. Les avancements sont ceux de cette machine idéalisée.

Équations du module
Équations
F_t = C·T·R·φ·(S·σ_c²·σ_t/(φ·√(R·T)))^(1/3),  φ = acos((R − p)/R)
N·F_t·cos(φ/2) + F_shield = F_thrust,  M = F_t·sin(φ/2)·Σ r_i
p = min(p_thrust, p_cutter, p_torque, p_max),  v = p·n
dw_i/dt = k_w·CAI·2π·r_i·n,  E_s = M·ω/(π·R²·v)
Autres expériences

Retour au catalogue
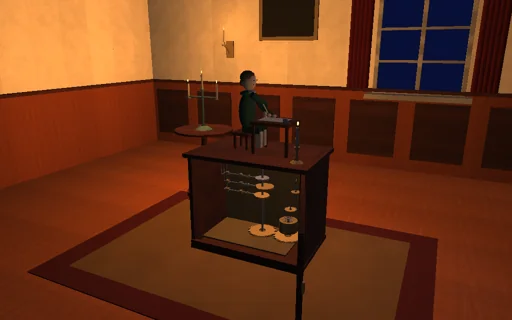
Automate dessinateur à ressort — Image réelle de l’application

Engineering

Automate dessinateur à ressort

À la lueur des bougies, dans un salon du dix-huitième siècle, un garçon mécanique dessine à la plume d’oie. Un ressort moteur, dont le couple diminue à mesure qu’il se détend, fait tourner l’arbre de programme, et un volant régulateur à deux ailettes règle la vitesse par sa traînée aérodynamique, si bien qu’un dessin prend le temps de la formule fermée. Trois cames taillées d’après le dessin - séries de Fourier de la cinématique inverse du bras - meuvent l’épaule, le coude et le lever de plume par leurs suiveurs et leurs leviers, et le trait d’encre est l’image des profils des cames. Choisissez un cercle, un huit, une fleur, une étoile ou un navire ; donnez moins d’harmoniques aux cames et les angles s’arrondissent ; repliez les ailettes du volant jusqu’à ce que les suiveurs décollent de leurs cames au-dessus de la vitesse de décollement en formule fermée et que l’étoile se déforme ; calez la came de lever en retard ou levez trop peu, et les traits de liaison apparaissent. Chaque joule du ressort est suivi jusque dans le volant, le palier, les contacts et la butée.

Robot grimpeur de parois — Image réelle de l’application

Engineering

Robot grimpeur de parois

Envoyez un robot laveur de vitres sur la façade vitrée d’une tour de bureaux en plein midi, haut au-dessus de la ville : deux turbines vident ses chambres jusqu’à ce que chaque courbe de ventilateur rencontre la fuite sous la jupe à 2,7 kPa en formule fermée, et la dépression plaque ses roues sur le verre. Il tient tant que mu ΔP A l’emporte sur son poids, et il ne se décolle pas tant que le moment de l’aspiration autour des roues inférieures bat le moment de renversement de son poids. Regardez la pression chuter chaque fois qu’une lèvre glisse sur un joint en silicone : avec des joints sains il continue de grimper, avec des joints ouverts les roues patinent et il s’arrête au point de calage en formule fermée. Chargez le réservoir d’eau jusqu’à ce que les moteurs se traînent, coupez une chambre ou envoyez une rafale, et le bloqueur sur la corde de sécurité le retient ; le travail des moteurs est suivi jusque dans la hauteur, le frottement des lèvres, le patinage et la corde.
